以前
ルートと、カバレッジが弱いと見込まれる区間です。
インフラ点検
点検飛行は目視外で数十kmに及びます。カバレッジは高度によって変化するため、オペレーターは映像がどこで信頼できたかを把握する必要があります。
説明用のケーススタディ
これは顧客ではなく、実際に行われた飛行でもありません。映像が経過時間を持つ場合に、この区域がどのように見えるかを説明したものです。
高圧送電回廊(説明用)
オペレーターは、送電線に沿った目視外飛行を計画しています。高度ごとにカバレッジは変化します。映像が固まった区間が、レポート上で完了済みに見えてはなりません。
この例では、Platformが飛行後にルートを区間に分割します。各区間には、フレームの経過時間と有効状態の時間が記録されます。目標を超えた区間は、再飛行の対象として示されます。
最初のドローンが充電されている間に、次の区間で2機目のドローンが離陸します。記録は混在しません。監査には、時刻のない動画ではなく、パッケージが提供されます。
ルートと、カバレッジが弱いと見込まれる区間です。
映像経過時間と両方のネットワークが記録されます。
目標を超えた区間は、レポート上で完了扱いになりません。
AKIZUは損傷したマストを探すものではありません。区間の映像が有効かどうかを示します。
このグラフにはJavaScriptが必要です。
このグラフはシミュレーションです。遅延量を動かして、この例が50 msの目標を超える時点を確認できます。目標は測定結果ではありません。
配備概略図
この概略図は縮尺どおりではなく、特定の場所向けの設計でもありません。ドローンの位置、フレームを運ぶ2つのネットワーク、判断が行われる場所を示しています。
赤と青のビーコン:警察、国、訓練中の軍。オレンジ:それ以外の全員。点滅は画面上のみです。概略図であり、設計です。横の一覧は、図中の記号を説明しています。ビーコンは他社製のペイロードであり、AKIZU製品ではありません。
具体的なケース
上記と同じ説明用のケースを、時間の流れに沿って記述したものです。時刻は一例です。実際に行われた飛行の記録ではありません。
説明用の図であり、配備記録ではありません。N
利用オプション
各行は個別の用途です。「構成要素」列は、関与するAKIZUの構成要素を示します。ステータスNは設計、Cは目標、Uは不明です。
| 用途 | 利用者 | AKIZUが提供するもの | 構成要素 | ステータス |
|---|---|---|---|---|
| 高圧送電線の飛行 | 送電事業者 | 区間ごとの映像経過時間と有効の時間 | Brain、SIM、Platform | N |
| ガス・石油パイプライン | パイプライン事業者 | 再飛行が必要な区間 | Brain、SIM、Platform | N |
| 鉄道路線 | 鉄道インフラ管理者 | 線路と踏切での映像経過時間付きの映像 | Brain、SIM、Direct | N |
| 橋梁とダム | 構造物の所有者 | 何がいつ見られたかの記録 | Brain, Platform | N |
| 暴風雨後の監査 | 系統運用指令 | 区間の状況を素早く確認できます。時刻情報のない動画ではありません。 | Platform、Direct | C |
これらの用途はいずれも現在は導入されていません。表の行は、提供の申し出でも飛行の許可でもありません。
01
通信事業者のカバレッジマップは地上を対象としています。飛行高度では、ドローンはより遠いセルに接続する場合があります。
SORAリスク評価には、遅延を含む制御ループの記述が必要です。
フレーム経過時間の記録がなければ、あるセグメントでオペレーターの反応が遅れた理由を特定するのは困難です。
ドローン2機で1日の所要時間は短縮されますが、各区間に独自のパッケージが必要です。そうでなければ、フライトの合間に不具合が見落とされます。
同じ状況でも、画面に表示される情報は異なります。提案する動作であり、パイロットで検証します。
| 状況 | AKIZUなし | AKIZUあり |
|---|---|---|
| 映像が遅れる | 映像はライブに見えますが、パイロットはその経過時間を把握できません。 | フレームの経過時間が画面に表示され、状態が鮮度低下に変わります。 N |
| 一方のネットワークが途絶する | 映像が固まる、または乱れます。 | フレームは2つ目のネットワーク経由で届き、切り替えは記録されます。 N |
| 何が起きたかを説明する必要がある | 露光時刻もコマンドもない映像しかありません。 | 映像経過時間、状態、コマンドを含む証跡パッケージを提供します。 N |
| パイロットがドローンから遠く離れたセンターにいる | 遅延が変動しますが、パイロットには見えません。 | コマンドの到着が遅れると、期限ガードが警告します。 N |
02
このフローは説明用です。AKIZUは開発中です。
03
映像に映っている位置より、ドローンが実際に何メートル先にいるかを示します。シナリオを選択するか、速度と映像経過時間を設定してください。
インタラクティブな計算にはJavaScriptが必要です。
シナリオの速度は例です。87.4 msは、ドローンではなく送信機としてスマートフォンを使用し、WiFi経由で測定したp99の社内測定値です。
04
| 要件 | AKIZUの対応 | ステータス |
|---|---|---|
| 飛行高度でのカバレッジ | セグメントごとの信号とネットワーク切替を証跡パッケージに記録 | N |
| SORA向け資料 | 全飛行のフレーム経過時間p99と「有効」の時間 | N |
| 目視外の長距離ルート | 2系統のネットワークとDirectの期限ガード | N |
| 当局向けの検証済み数値 | AKIZU Verifyによる光学測定、計画はQ4 2026 | P |
05
ルート上で、映像が信頼できなくなる地点を確認できます。
再飛行すべきセグメントが分かります。
リスク評価と監査のための資料を入手できます。
06
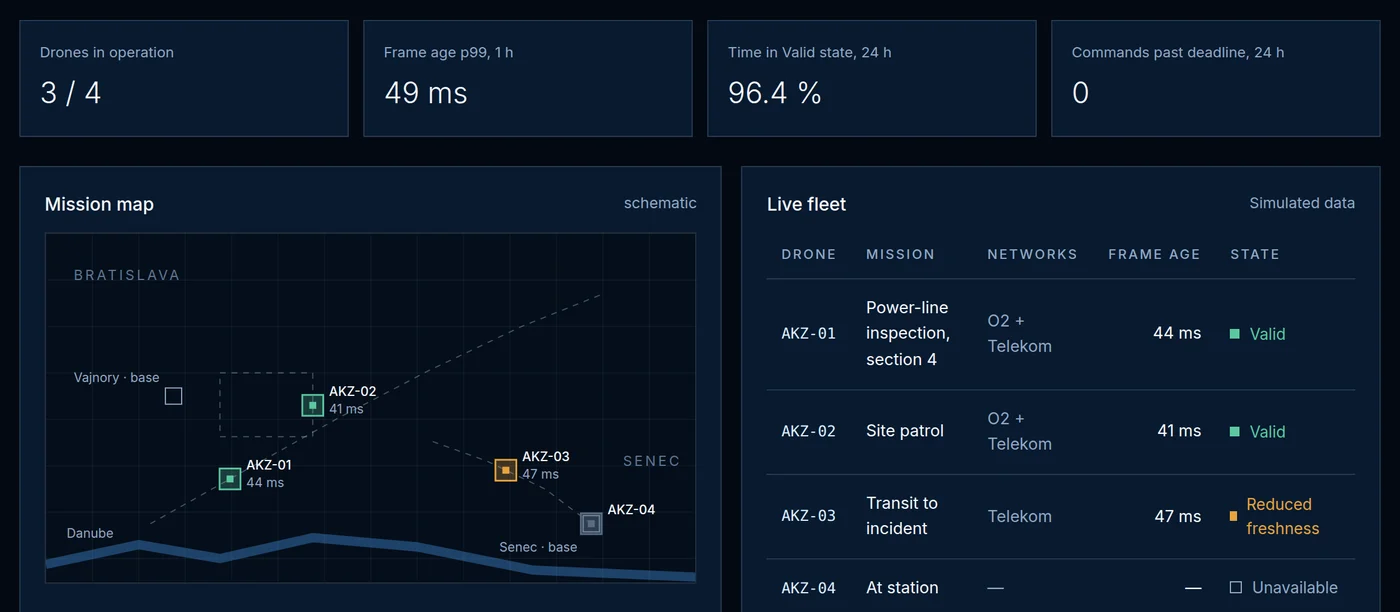
ネットワーク遅延は道のりの一部にすぎません。映像経過時間とは、ドローンでのフレーム露光から操縦者への表示までの時間です。VERAはすべてのフレームに露光時刻を付与し、地上局が表示前に検証します。
AKIZUの設計はLTEと5Gを前提としています。メーカー公表値では、ベースプラットフォームのStarling 2 MaxはWi-FiとMicrohardにも対応しています。当社の社内測定はWiFi経由で行いました。
いいえ。BVLOS飛行には、SORA 2.5のリスク評価に基づくSpecificカテゴリーの許可が必要です。AKIZU Platformは、その評価の証拠として映像経過時間の記録を運用者に提供することを目的としています。
09
この領域における3つの映像状態です。提案する挙動であり、パイロットで検証します。
この区間は点検レポートに使用できます。
この区間にはマークが付きます。技術者は再度飛行させる必要があると分かります。
この区間は記録されていません。レポート上では完了として扱われません。
10
説明用のレイアウトです。ドローンと地上局の数は一例であり、提供内容を示すものではありません。
送電線または線路
目視外で数十km。区間ごとの映像経過時間。
次の区間
機体群により一日の作業は短縮されますが、各区間にはそれぞれ独自の証跡パッケージがあります。
運用事業者の事務所
信頼できる区間を確認できます。
11
時刻は一例です。映像経過時間が判断を左右する場面を示します。
12
AKIZUは損傷した鉄塔を探すものではありません。区間の映像が有効かどうかを示します。
この経路でネットワークがどう動作したかを示すもので、ネットワーク全体ではありません。
数値を提供します。評価は運用事業者と当局が行います。
この分野でのパイロット
最初のパートナーを募集しています。申請フォームにはこの分野の内容があらかじめ入力されています。
その他の分野
導入例は説明用です。AKIZUは開発中であり、BVLOS承認に代わるものではありません。
詳細
区間は、その映像が目標を満たした場合にのみ完了となります。
経路と、上空でカバレッジが弱くなると想定される区間をご用意ください。これがない報告書では、再飛行を示せません。
損傷したマストを探すことはしません。区間の映像が有効かどうかをお伝えします。
探索
12のソリューション分野と、それに関連するセクションです。ケーススタディは説明用の事例であり、完了した導入事例ではありません。