コマンド
フレーム番号を持ちます。
防衛とレジリエンス
ジャミングやネットワークの輻輳により、遅延は戦術上の問題になります。オペレーターは、映像がいつ有効でなくなったかを把握する必要があります。
説明用のケーススタディ
これは顧客ではなく、実際に行われた飛行でもありません。映像が経過時間を持つ場合に、この区域がどのように見えるかを説明したものです。
訓練場(説明用)
ある部隊が目視外の制御を訓練します。すべてのコマンドには、元となったフレームの番号を付与する計画です。演習後、古い映像に基づくコマンドがいくつあったかを確認します。
この例では、一方のネットワークが途絶します。フレームはもう一方を経由します。どちらも有効でない場合、Directはニュートラル画面を表示します。遅れて届いたコマンドは実行されません。
オペレーターは交代します。記録には、誰がどのフレームを見たかが残ります。これは兵器システムではなく、あらゆる種類の妨害への耐性を示すものでもありません。
フレーム番号を持ちます。
固まった映像ではなく、ニュートラル画面。
古い映像に基づくコマンドの割合を確認できます。
無線バックアップは、まだ設計に含まれていません。
このグラフにはJavaScriptが必要です。
このグラフはシミュレーションです。遅延量を動かして、この例が50 msの目標を超える時点を確認できます。目標は測定結果ではありません。
配備概略図
この概略図は縮尺どおりではなく、特定の場所向けの設計でもありません。ドローンの位置、フレームを運ぶ2つのネットワーク、判断が行われる場所を示しています。
赤と青のビーコン:警察、国、訓練中の軍。オレンジ:それ以外の全員。点滅は画面上のみです。概略図であり、設計です。横の一覧は、図中の記号を説明しています。ビーコンは他社製のペイロードであり、AKIZU製品ではありません。
具体的なケース
上記と同じ説明用のケースを、時間の流れに沿って記述したものです。時刻は一例です。実際に行われた飛行の記録ではありません。
説明用の図であり、配備記録ではありません。N
利用オプション
各行は個別の用途です。「構成要素」列は、関与するAKIZUの構成要素を示します。ステータスNは設計、Cは目標、Uは不明です。
| 用途 | 利用者 | AKIZUが提供するもの | 構成要素 | ステータス |
|---|---|---|---|---|
| 目視外飛行の操縦訓練 | 訓練センター | フレーム番号付きのコマンドとデブリーフィング | Brain、SIM、Direct、Platform | N |
| 演習における地形偵察 | ユニット | すべてのコマンドに映像経過時間 | Brain, Direct | N |
| オペレーターの交代 | 演習指揮官 | 誰がどのフレームを見たかの記録 | Platform | N |
| ネットワーク喪失訓練 | 訓練 | 固まった画面ではなく、可視化された状態 | Direct | N |
| 無線バックアップ | — | 設計にはまだ含まれていません | — | U |
これらの用途はいずれも現在は導入されていません。表の行は、提供の申し出でも飛行の許可でもありません。
01
通信リンクは刻々と変化します。警告なく静止する映像は危険です。
オペレーターが古い映像に基づいて操作すると、ドローンはオペレーターが見ていた状況とは異なる状況で指令を実行します。
機微な運用では、ソフトウェアの出所とデータの所在が重要です。
オペレーターが交代する場合、誰がどのフレームを見たかを記録に残す必要があります。
同じ状況でも、画面に表示される情報は異なります。提案する動作であり、パイロットで検証します。
| 状況 | AKIZUなし | AKIZUあり |
|---|---|---|
| 映像が遅れる | 映像はライブに見えますが、パイロットはその経過時間を把握できません。 | フレームの経過時間が画面に表示され、状態が鮮度低下に変わります。 N |
| 一方のネットワークが途絶する | 映像が固まる、または乱れます。 | フレームは2つ目のネットワーク経由で届き、切り替えは記録されます。 N |
| 通信リンクの断絶 | 最後のフレームが画面に残り、有効に見えます。 | 固まった映像ではなく、理由を示すニュートラル画面を表示します。 N |
| 自社のドローン、自社のソフトウェア | 映像経過時間の計測をゼロから構築する必要があります。 | BrainとVERAを、明確なインターフェースを備えたモジュールとして提供します。 N |
02
このフローは説明用です。AKIZUは開発中です。
03
映像に映っている位置より、ドローンが実際に何メートル先にいるかを示します。シナリオを選択するか、速度と映像経過時間を設定してください。
インタラクティブな計算にはJavaScriptが必要です。
シナリオの速度は例です。87.4 msは、ドローンではなく送信機としてスマートフォンを使用し、WiFi経由で測定したp99の社内測定値です。
04
| 要件 | AKIZUの対応 | ステータス |
|---|---|---|
| 有効な映像に基づく指令のみ | すべての指令にフレーム番号が付き、ドローンは遅延した指令を拒否します | N |
| ジャミングと通信断 | 2つのネットワークと、理由を示すニュートラル画面 | N |
| ソフトウェアとデータの出所 | BrainとPlatformの欧州サプライチェーン | C |
| 演習後のデブリーフィング | Platformにおける古い映像に基づく指令の割合 | N |
05
映像がいつ有効でなくなったかを把握でき、指令が異なる状況で実行されることはありません。
どの映像に基づいて判断したかを確認できます。
演習後のデブリーフィングに使える数値を得られます。
06
07
2026年2月、欧州委員会はドローンおよび対ドローンのセキュリティに関する行動計画を公表しました。
出典:欧州委員会
3GPP規格は、140 msを含め、目視外でドローンを制御するための映像要件を定めています。
地上局は古いフレームを現在の映像として表示しません。経過時間が期限を超えると、ニュートラル画面に切り替わり、その理由を表示します。この切り替えは社内測定で2.72 ms以内でした。
目標は、欧州連合域内のデータセンターです。記録および映像の保存期間は、お客様が設定します。
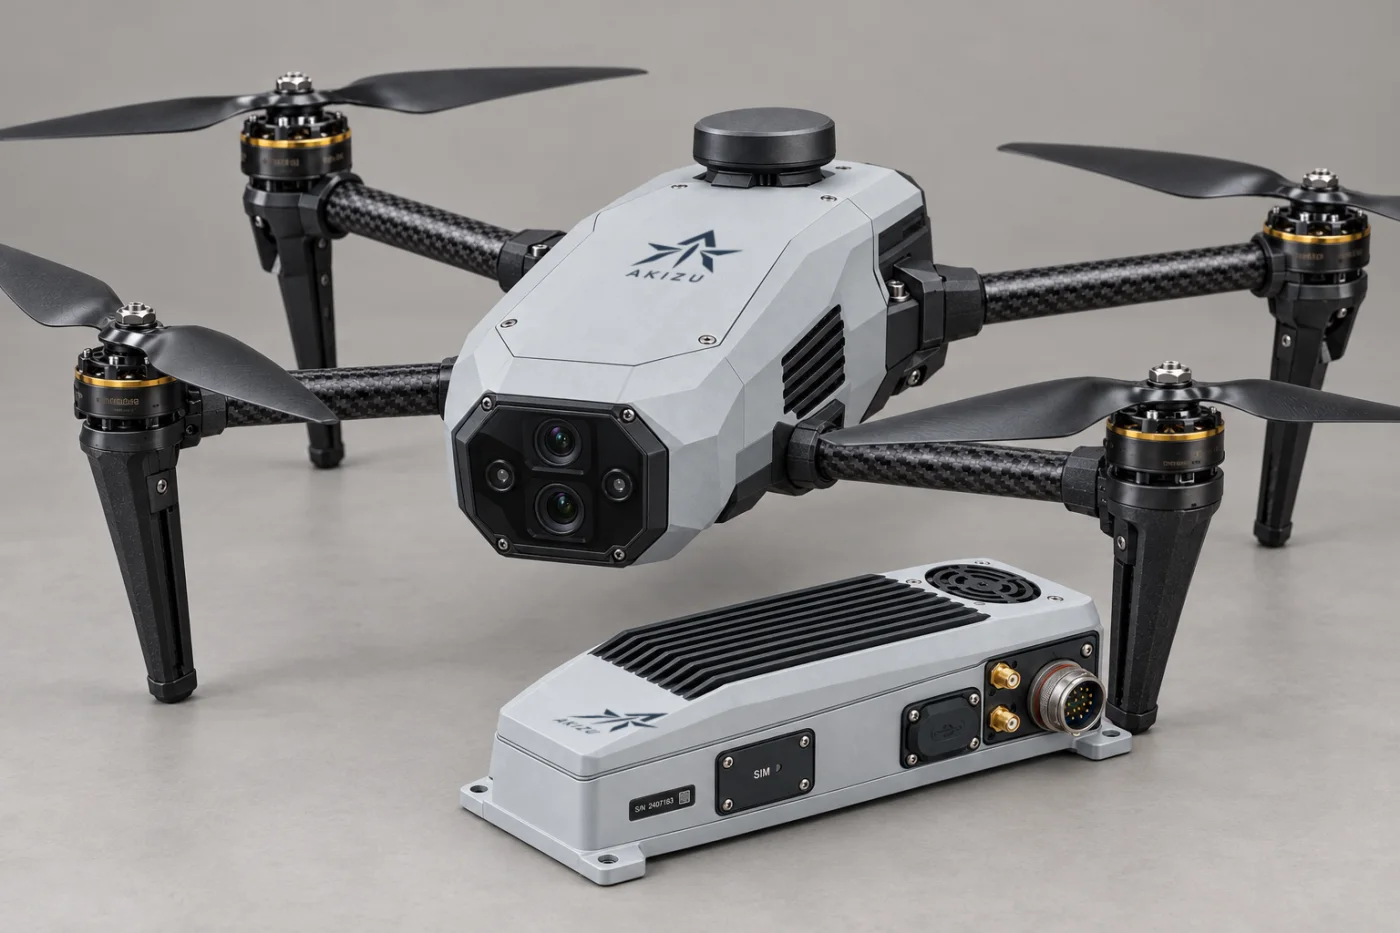
Brainにはnano-SIMスロットを備える予定です。AKIZU SIMは、AKIZU Platformで管理するオプションとして計画しています。他社のカードを使用する場合の条件は、パートナーと合意します。
09
この領域における3つの映像状態です。提案する挙動であり、パイロットで検証します。
オペレーターは、コマンドが現在の映像に基づくことを確認できます。
コマンドは通過する場合がありますが、余裕が尽きつつあることを画面が示します。
ドローンは遅延したコマンドを実行しません。画面は固まった映像を保持しません。
10
説明用のレイアウトです。ドローンと地上局の数は一例であり、提供内容を示すものではありません。
部隊の前方
印象ではなく、映像経過時間が明確な映像。
第2オペレーター
一方のネットワークが途絶した場合、フレームはもう一方を経由します。
配置
どの映像に基づいて判断したかを確認できます。
11
時刻は一例です。映像経過時間が判断を左右する場面を示します。
12
AKIZUは兵器を制御せず、戦術も設計しません。
2つのネットワークは設計上の構成です。無線バックアップはまだ含まれていません。
Brain と Platform の目標であり、完了したサプライヤー監査ではありません。
この分野でのパイロット
最初のパートナーを募集しています。申請フォームにはこの分野の内容があらかじめ入力されています。
その他の分野
導入例は説明用です。AKIZUは開発中であり、BVLOS承認に代わるものではありません。
詳細
遠隔での訓練では、コマンドにフレーム番号が必要です。兵器ではありません。
現在、映像経過時間が不明な映像に基づくコマンドがどれだけあるかをお尋ねします。これは振り返りの問いであり、武装の問いではありません。
あらゆる種類のジャミングへの耐性はお約束しません。無線バックアップは設計に含まれていません。
探索
12のソリューション分野と、それに関連するセクションです。ケーススタディは説明用の事例であり、完了した導入事例ではありません。