巡回
継続します。独自の記録を持ちます。
産業施設・港湾
広大な施設は1つのセンターから警備されています。警報が鳴ると、ドローンは1分以内に現場へ到着し、オペレーターが対応要員を派遣するかどうかを判断します。今の状況を見ていると把握できることが必要です。
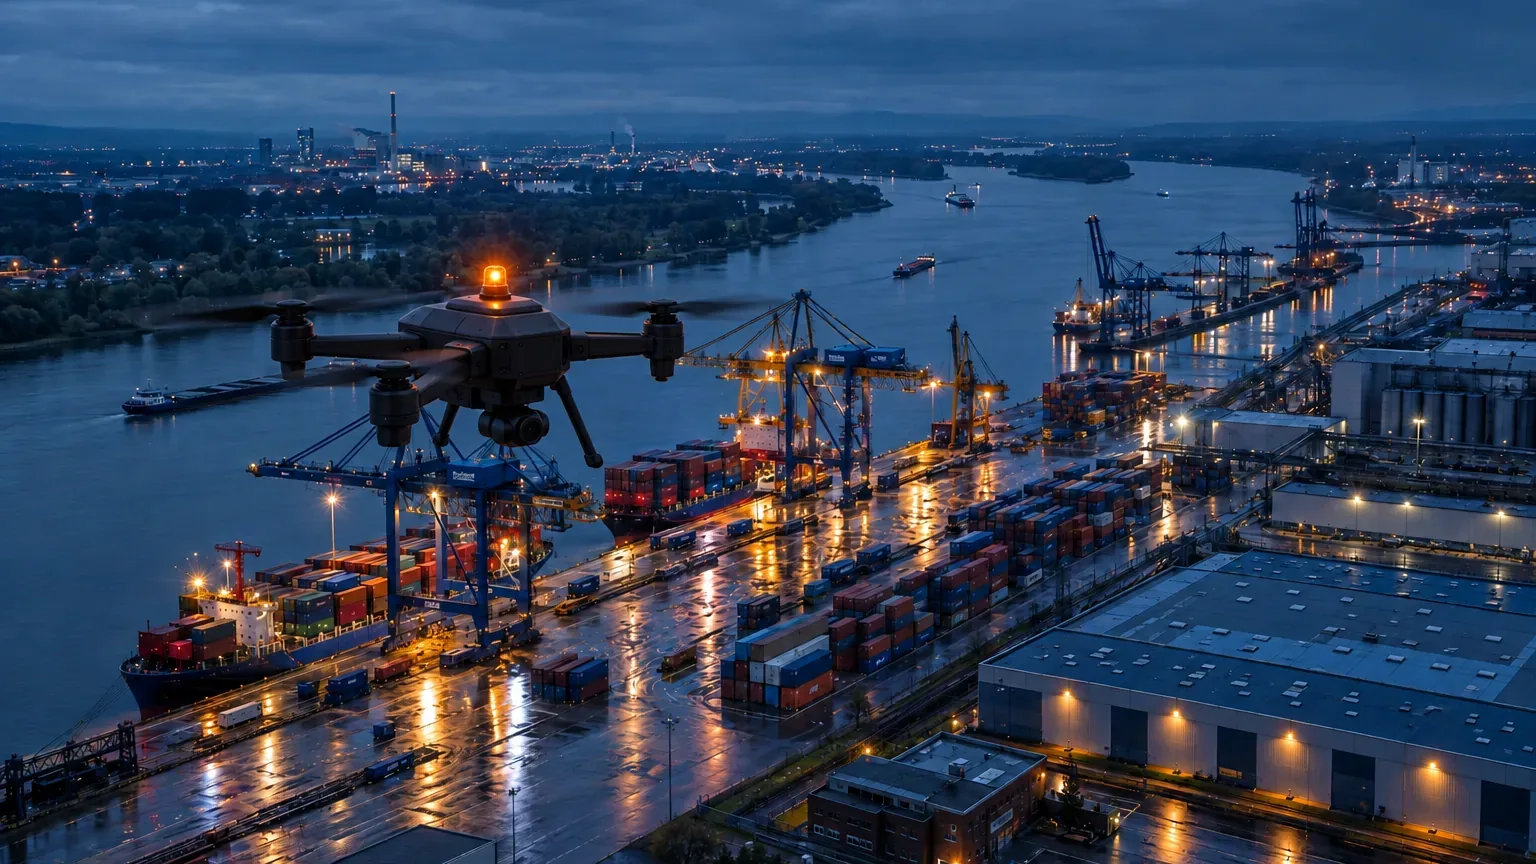
説明用のケーススタディ
これは顧客ではなく、実際に行われた飛行でもありません。映像が経過時間を持つ場合に、この区域がどのように見えるかを説明したものです。
建屋のある施設(説明用)
夜間、巡回ドローンが建屋の間を飛行します。フェンスセンサーが2機目のドローンを出動させます。別の都市にいるオペレーターは、どの映像がどのセンサーに対応するかを把握する必要があります。
金属や建屋によって、短い区間で信号が途切れます。この例では、その区間で目標を超えます。アラームは、有効な映像または巡回が確認されるまで開いたままです。
朝のレポートには、映像の鮮度が繰り返し低下した区間が示されます。これは保険請求書ではありません。
継続します。独自の記録を持ちます。
独自の経過時間、独自のパッケージ。
有効な場合のみです。
夜間照明はドローンに依存します。AKIZUでは検証していません。
このグラフにはJavaScriptが必要です。
このグラフはシミュレーションです。遅延量を動かして、この例が50 msの目標を超える時点を確認できます。目標は測定結果ではありません。
配備概略図
この概略図は縮尺どおりではなく、特定の場所向けの設計でもありません。ドローンの位置、フレームを運ぶ2つのネットワーク、判断が行われる場所を示しています。
赤と青のビーコン:警察、国、訓練中の軍。オレンジ:それ以外の全員。点滅は画面上のみです。概略図であり、設計です。横の一覧は、図中の記号を説明しています。ビーコンは他社製のペイロードであり、AKIZU製品ではありません。
具体的なケース
上記と同じ説明用のケースを、時間の流れに沿って記述したものです。時刻は一例です。実際に行われた飛行の記録ではありません。
説明用の図であり、配備記録ではありません。N
利用オプション
各行は個別の用途です。「構成要素」列は、関与するAKIZUの構成要素を示します。ステータスNは設計、Cは目標、Uは不明です。
| 用途 | 利用者 | AKIZUが提供するもの | 構成要素 | ステータス |
|---|---|---|---|---|
| 夜間の敷地巡回 | プラント警備 | ルートの全区間で映像経過時間を表示 | Brain、SIM、Platform | N |
| センサーからのアラーム | 運用センター | アラームごとの専用の映像経過時間とパック | Brain, Platform, Direct | N |
| 港湾とコンテナヤード | 港湾事業者 | 金属に囲まれた区間を飛行前に特定 | Brain、SIM | N |
| 漏洩後の確認 | 運用 | 人が立ち入る前に、映像経過時間付きの映像を確認 | Brain, Direct | N |
| 確認済みの夜間照明 | — | ドローンによって異なり、未確認です | — | U |
これらの用途はいずれも現在は導入されていません。表の行は、提供の申し出でも飛行の許可でもありません。
01
クレーン、コンテナ、建屋が信号を反射します。リンクは短い区間で変動します。
映像はネットワークを経由して監視センターへ送られます。監視センターが別の都市にある場合もあります。遅延は目に見えません。
インシデント後には、オペレーターが何をいつ見たか、そして映像がどれだけ古かったかを示す必要があります。
現場にはドローンが2機います。オペレーターは、どの映像がどのセンサーのものかを把握している必要があります。
同じ状況でも、画面に表示される情報は異なります。提案する動作であり、パイロットで検証します。
| 状況 | AKIZUなし | AKIZUあり |
|---|---|---|
| 映像が遅れる | 映像はライブに見えますが、パイロットはその経過時間を把握できません。 | フレームの経過時間が画面に表示され、状態が鮮度低下に変わります。 N |
| 複数のドローン、一つのチーム | オペレーターは、どの映像が最新か分かりません。 | 各ドローンが固有の映像経過時間と状態を持ちます。古い映像は確認として扱われません。N |
| パイロットがドローンから遠く離れたセンターにいる | 遅延が変動しますが、パイロットには見えません。 | コマンドの到着が遅れると、期限ガードが警告します。 N |
| 何が起きたかを説明する必要がある | 露光時刻もコマンドもない映像しかありません。 | 映像経過時間、状態、コマンドを含む証跡パッケージを提供します。 N |
02
このフローは説明用です。AKIZUは開発中です。
03
映像に映っている位置より、ドローンが実際に何メートル先にいるかを示します。シナリオを選択するか、速度と映像経過時間を設定してください。
インタラクティブな計算にはJavaScriptが必要です。
シナリオの速度は例です。87.4 msは、ドローンではなく送信機としてスマートフォンを使用し、WiFi経由で測定したp99の社内測定値です。
04
| 要件 | AKIZUの対応 | ステータス |
|---|---|---|
| 遠隔センター向けの映像 | Directでの映像経過時間と3つの状態 | N |
| 建屋とクレーンの間の信号 | 2つのネットワークを同時使用、映像を途切れさせずに切替 | N |
| インシデントの記録 | 警報に添付される証跡パッケージ | N |
| 夜間運用 | カメラとライトはドローンに依存し、AKIZUでは検証していません | U |
05
今の状況を見ているかどうかを把握し、対応を判断します。
保険会社や警察向けに、すべての警報の記録を保有します。
カバレッジの改善が必要な区間を確認できます。
06
07
2025年9月、Aker Solutionsは、プラットフォーム、造船所、プラントの点検を目的とした目視外飛行について、欧州の認証を取得しました。
Percepto社は、イタリアとポルトガルで遠隔操作飛行の承認を取得したと報告しています。
出典:Percepto
ネットワーク遅延は道のりの一部にすぎません。映像経過時間とは、ドローンでのフレーム露光から操縦者への表示までの時間です。VERAはすべてのフレームに露光時刻を付与し、地上局が表示前に検証します。
AKIZUの設計はLTEと5Gを前提としています。メーカー公表値では、ベースプラットフォームのStarling 2 MaxはWi-FiとMicrohardにも対応しています。当社の社内測定はWiFi経由で行いました。
光学測定が検証された後に、AKIZU Verifyによる測定の提供を計画しています。ご関心がある場合はご連絡ください。早期リストに登録いたします。
09
この領域における3つの映像状態です。提案する挙動であり、パイロットで検証します。
オペレーターは対応を判断できます。
映像が遅延していることを把握し、ライブ映像として扱いません。
有効な映像または巡回が得られるまで、警報は開いたままとなります。
10
説明用のレイアウトです。ドローンと地上局の数は一例であり、提供内容を示すものではありません。
現場のステーション
建屋間を結ぶ定期ルートです。
2つ目のステーション
センサーへ向かって飛行します。その映像には独自の映像経過時間があります。
別の都市
1つの画面に複数のドローンを表示し、状態のないものはありません。
11
時刻は一例です。映像経過時間が判断を左右する場面を示します。
12
AKIZUは対応要員を派遣しません。
パッケージは証跡であり、請求ではありません。
カメラと照明はドローンに依存します。AKIZUでは検証していません。
この分野でのパイロット
最初のパートナーを募集しています。申請フォームにはこの分野の内容があらかじめ入力されています。
その他の分野
導入例は説明用です。AKIZUは開発中であり、BVLOS承認に代わるものではありません。
詳細
巡回とアラームは別々の記録です。混在させません。
金属や大型の建屋では、短い区間で信号が途切れます。その区間は平均値から推測するのではなく、飛行前に特定しておく必要があります。
アラームは、有効な映像または巡回が得られるまで未解決のままです。保険請求ではありません。
探索
12のソリューション分野と、それに関連するセクションです。ケーススタディは説明用の事例であり、完了した導入事例ではありません。