Patrulha
Continua. Tem o seu próprio registo.
Instalações industriais e portos
As instalações de grande dimensão são vigiadas a partir de um único centro. Quando um alarme dispara, o drone está no local em menos de um minuto e o operador decide se envia uma equipa de intervenção. É necessário saber que vê o momento atual.
Necessidades: Frota a partir de um centroControlo a partir de um centroEvidências após o voo
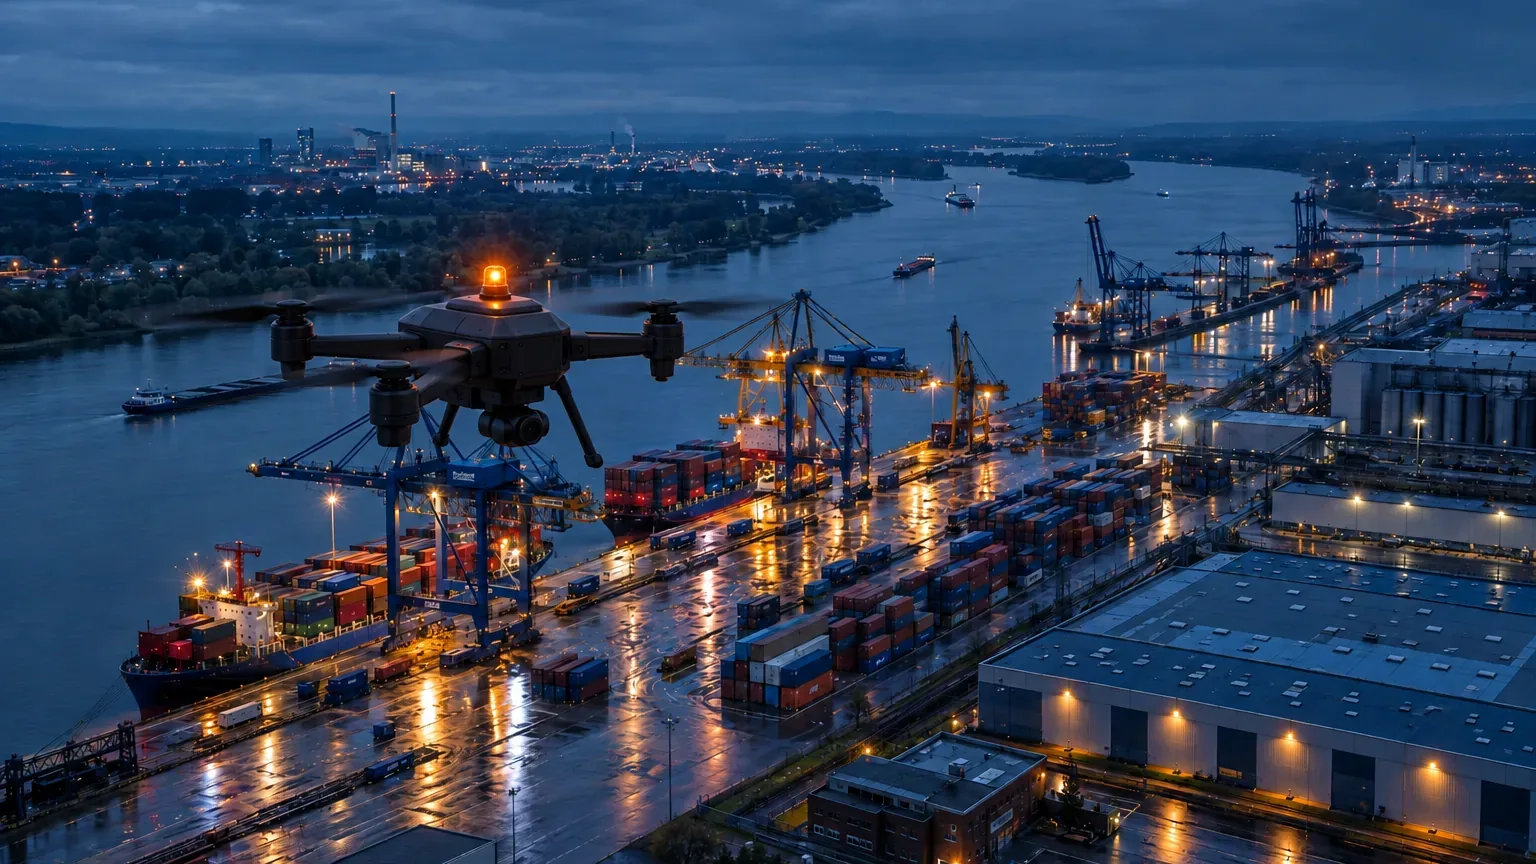
Caso de estudo ilustrativo
Isto não é um cliente nem um voo que tenha ocorrido. É uma descrição de como esta zona seria lida se a imagem transportasse a sua idade.
Um local com pavilhões, uma ilustração
De noite, uma patrulha voa entre pavilhões. Um sensor de vedação lança um segundo drone. Um operador noutra cidade tem de saber que imagem pertence a que sensor.
O metal e os pavilhões degradam o sinal num trecho curto. No exemplo, esse trecho ultrapassa o objetivo. O alarme permanece aberto até haver uma imagem válida ou uma patrulha.
De manhã, o relatório mostra os trechos em que a imagem perdeu repetidamente a frescura. Não é uma reclamação de seguro.
Continua. Tem o seu próprio registo.
A sua própria idade, o seu próprio pacote.
Apenas a partir de Válido.
As luzes noturnas dependem do drone. A AKIZU não as verificou.
O gráfico requer JavaScript.
O gráfico é uma simulação. Altere o abrandamento e veja quando o exemplo deixa de estar abaixo do objetivo de 50 ms. O objetivo não é um resultado medido.
Esquema de implantação
O esquema não está à escala e não é um projeto para um local específico. Mostra onde está o drone, que duas redes transportam o fotograma e onde é tomada a decisão.
Luzes de sinalização vermelhas e azuis: polícia, Estado, militares em treino. Laranja: todos os restantes. A intermitência existe apenas no ecrã. Esquema, conceção. A lista ao lado explica os códigos do desenho. A luz de sinalização é uma carga útil de outro fabricante, não um produto AKIZU.
Caso concreto
O mesmo caso ilustrativo acima, descrito no tempo. Os tempos são um exemplo. Não é o registo de um voo que tenha ocorrido.
Uma ilustração, não um registo de implantação. N
Opções de utilização
Cada linha é uma utilização distinta. A coluna Componentes indica que componentes AKIZU estariam envolvidos. O estado N é uma conceção, C é um objetivo, U é desconhecido.
| Utilização | Quem utiliza | O que a AKIZU fornece | Componentes | Estado |
|---|---|---|---|---|
| Uma patrulha noturna de instalações | Segurança industrial | Idade em cada troço do percurso | Brain, SIM, Platform | N |
| Um alarme de um sensor | Centro de operações | Idade própria e pacote próprio para o alarme | Brain, Platform, Direct | N |
| Um porto e um parque de contentores | Operador portuário | Troços entre metal identificados antes do voo | Brain, SIM | N |
| Uma verificação após uma fuga | Operações | Uma imagem com idade antes de uma pessoa entrar | Brain, Direct | N |
| Luzes noturnas verificadas | — | Depende do drone, não verificado | — | U |
Nenhuma destas utilizações está em funcionamento atualmente. Uma linha não é uma oferta nem uma autorização de voo.
01
Gruas, contentores e pavilhões refletem o sinal. A ligação oscila em curtos trechos.
A imagem viaja pela rede até um centro de monitorização, por vezes noutra cidade. O atraso é invisível.
Após um incidente, é preciso demonstrar o que o operador viu, quando e qual era a idade da imagem.
Dois drones no local. O operador tem de saber que imagem pertence a que sensor.
A mesma situação, informação diferente no ecrã. Comportamento proposto, a verificar num piloto.
| Situação | Sem a AKIZU | Com a AKIZU |
|---|---|---|
| A imagem chega atrasada | A imagem parece em direto; o piloto não sabe qual é a sua idade. | A idade da imagem surge no ecrã e o estado muda para Frescura reduzida. N |
| Vários drones, uma equipa | O operador não sabe qual é a imagem atual. | Cada drone tem a sua própria idade e estado. Uma imagem antiga não é tratada como confirmação. N |
| O piloto está num centro distante do drone | A latência varia e o piloto não a consegue ver. | O controlo de prazo avisa quando um comando chega atrasado. N |
| Precisa de explicar o que aconteceu | Vídeo sem tempo de exposição e sem comandos. | Pacote de evidências com idade da imagem, estados e comandos. N |
02
O fluxo é ilustrativo. A AKIZU está em desenvolvimento.
03
Quantos metros mais à frente o drone está em relação ao que a imagem mostra. Escolha um cenário ou defina a velocidade e a idade da imagem.
O cálculo interativo requer JavaScript.
As velocidades dos cenários são exemplos. 87,4 ms é o p99 medido internamente por WiFi com um telemóvel como emissor, não num drone.
04
| Requisito | Como a AKIZU responde | Estado |
|---|---|---|
| Imagem para um centro remoto | Idade da imagem e três estados no Direct | N |
| Sinal entre pavilhões e gruas | Duas redes em simultâneo, com comutação sem perda de imagem | N |
| Registo de um incidente | Pacote de evidências anexado ao alarme | N |
| Operação noturna | A câmara e as luzes dependem do drone, não verificadas pela AKIZU | U |
05
Sabe se vê a situação neste momento e decide sobre a resposta.
Dispõe de um registo de cada alarme para seguradoras e polícia.
Vê os segmentos em que a cobertura precisa de ser melhorada.
06
07
Em setembro de 2025, a Aker Solutions obteve a certificação europeia para voos além da linha de vista destinados à inspeção de plataformas, estaleiros e instalações industriais.
Fonte: Smart Maritime Network
A Percepto refere aprovações para voos operados remotamente em Itália e em Portugal.
Fonte: Percepto
A latência de rede é apenas parte do percurso. A idade da imagem é o tempo desde a exposição da imagem no drone até à sua apresentação ao operador. O VERA associa o tempo de exposição a cada imagem e a estação verifica-o antes da apresentação.
A conceção da AKIZU assenta em LTE e 5G. Segundo o fabricante, a plataforma de base Starling 2 Max suporta também Wi-Fi e Microhard. A nossa medição interna foi realizada através de WiFi.
Planeamos oferecer a medição AKIZU Verify assim que a medição ótica estiver validada. Se estiver interessado, escreva-nos e incluí-lo-emos na lista antecipada.
09
Os três estados da imagem nesta área. Comportamento proposto, a verificar num programa-piloto.
O operador pode decidir sobre uma resposta.
Sabe que a imagem está atrasada e não a trata como direta.
O alarme permanece aberto até existir uma imagem válida ou uma patrulha.
10
Disposição ilustrativa. O número de drones e de estações é um exemplo, não uma oferta.
Estação no local
Um percurso regular entre pavilhões.
Segunda estação
Voa até ao sensor. A sua imagem tem a sua própria idade.
Outra cidade
Um ecrã, vários drones, nenhum sem estado.
11
Os tempos são um exemplo. Mostram quando a idade da imagem é determinante.
12
A AKIZU não envia uma equipa de intervenção.
O pacote é prova, não uma reclamação.
A câmara e as luzes dependem do drone. A AKIZU não as verificou.
Um piloto nesta área
Procuramos os primeiros parceiros. O pedido vem pré-preenchido para esta área.
Outras áreas
Os exemplos de implementação são ilustrativos. A AKIZU está em desenvolvimento e não substitui uma autorização BVLOS.
Em mais detalhe
Uma ronda e um alarme são dois registos. Não se misturam.
O metal e os pavilhões cortam o sinal num trecho curto. Esse trecho deve ser identificado antes do voo, não deduzido de uma média.
O alarme permanece aberto até existir uma imagem válida ou uma ronda. Não é uma participação de sinistro.
Explorar
Doze áreas de solução e as secções que lhes estão associadas. Os casos de estudo são ilustrações, não implementações concluídas.