遅延には数値上の限界がある
3GPPはBVLOS制御における映像に140 msを許容しています。AKIZU LET-1の目標は50 msです。
ソリューション
目視外飛行では、オペレーターが見ているのはドローンの現在位置ではなく、過去の位置です。AKIZUはこの差を可視化し、記録します。交差点、セクター、周辺を保持する機体群を含む12の分野を対象とします。
12分野
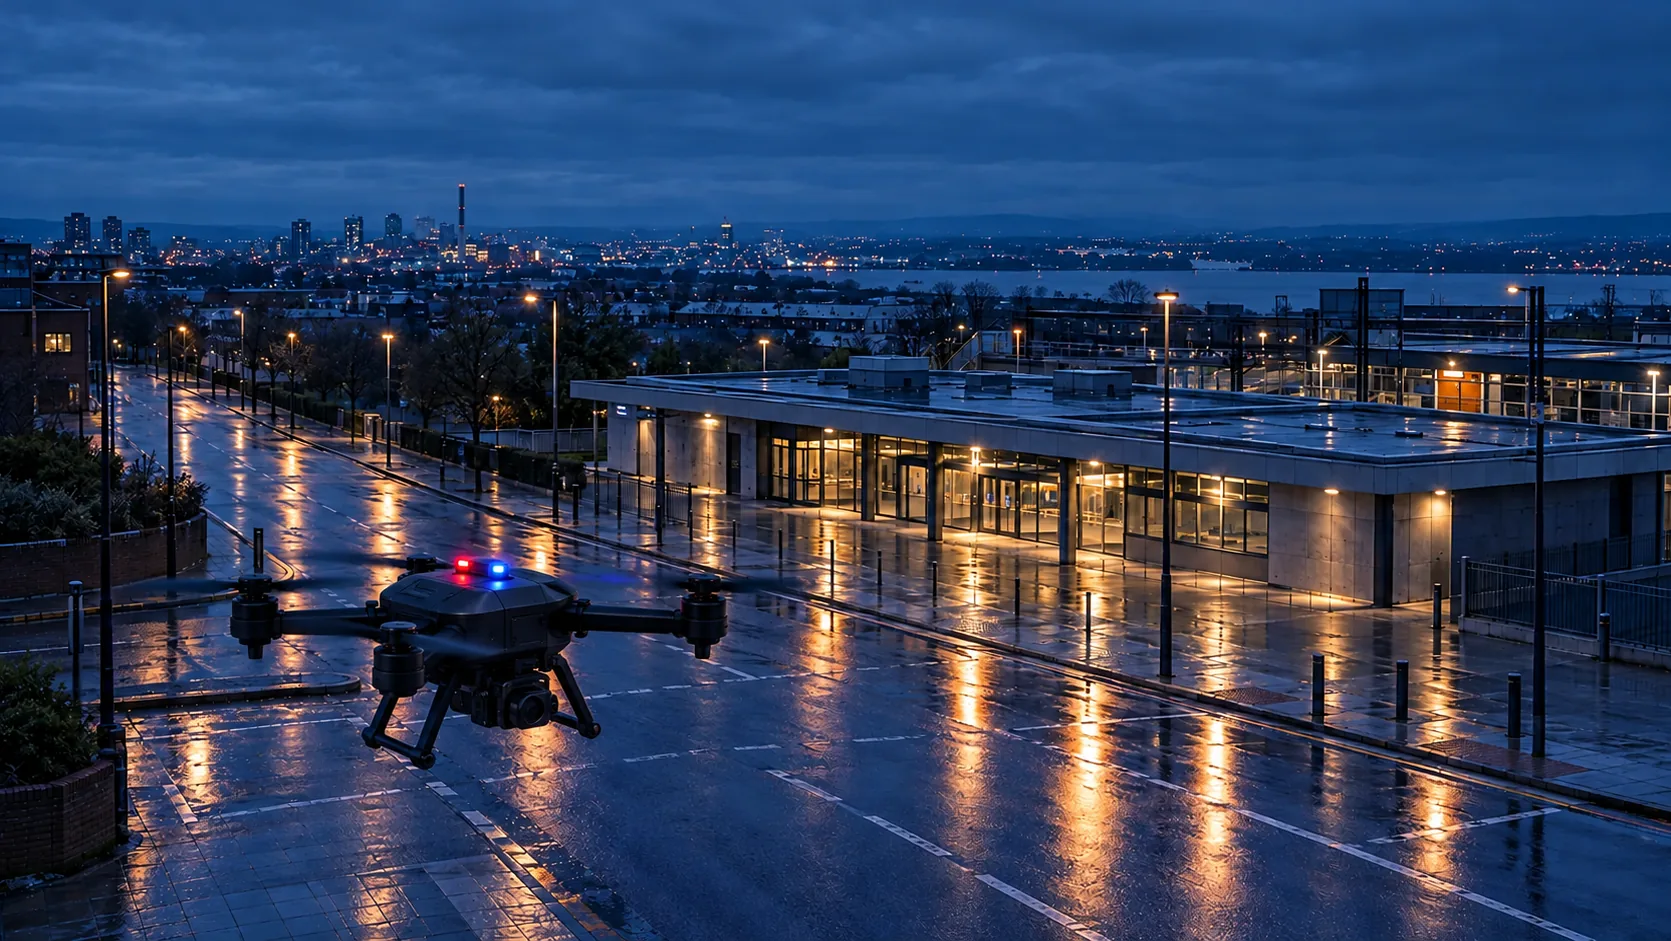 01公共安全同時二系統のネットワーク · 飛行後の証跡 · センターからの制御
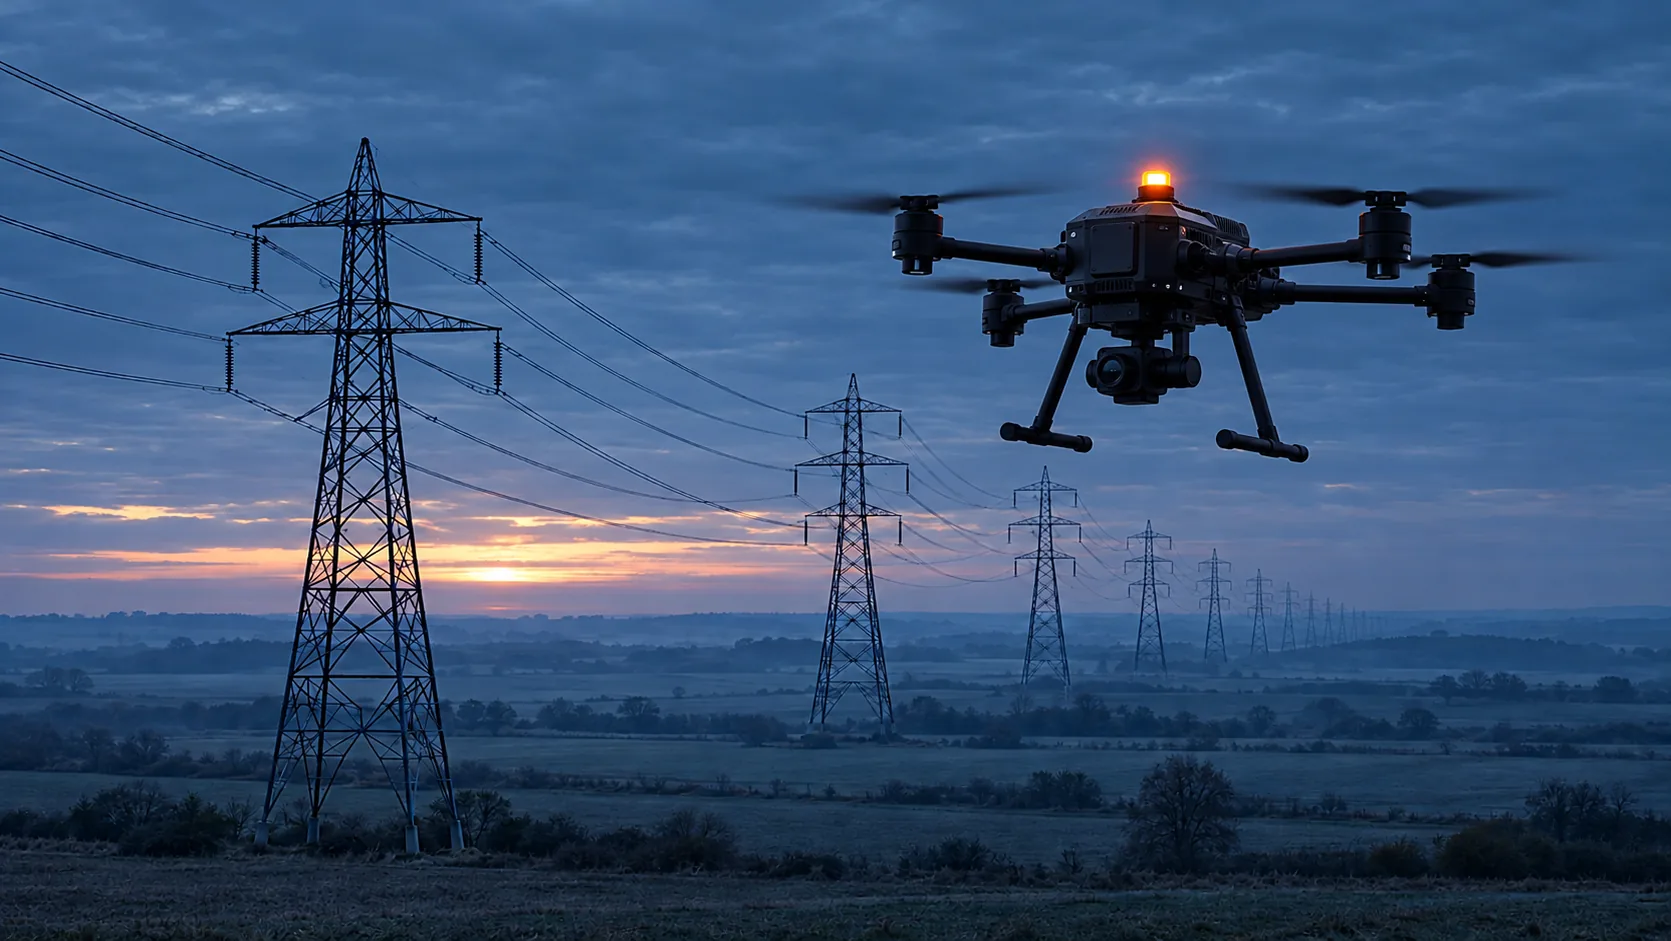 02インフラ点検同時二系統のネットワーク · 飛行後の証跡 · センターからの制御
 03ドローンメーカー自社ドローンへの統合 · 飛行後の証跡
 04防衛とレジリエンス二つのネットワークを同時に · 通信障害時のレジリエンス · 自社ドローンへの統合
 05物流・医療輸送1つの拠点から機体群を運用 · 拠点からの制御 · 2系統のネットワークを同時利用
 06産業施設・港湾1つの拠点から機体群を運用 · 拠点からの制御 · 飛行後の証跡
 07危機管理・市民保護1つの拠点から機体群を運用 · 2系統のネットワークを同時利用 · 障害時のレジリエンス
 08モバイル通信事業者二つのネットワークを同時に · 飛行後の証跡 · 自社ドローンへの統合
 09回廊と車列1つの拠点から機体群を運用 · 2系統のネットワークを同時利用 · 拠点からの制御
 10捜索救助1つの拠点から機体群を運用 · 障害時のレジリエンス · 拠点からの制御
 11公共イベント1つの拠点から機体群を運用 · 2系統のネットワークを同時利用 · 飛行後の証跡
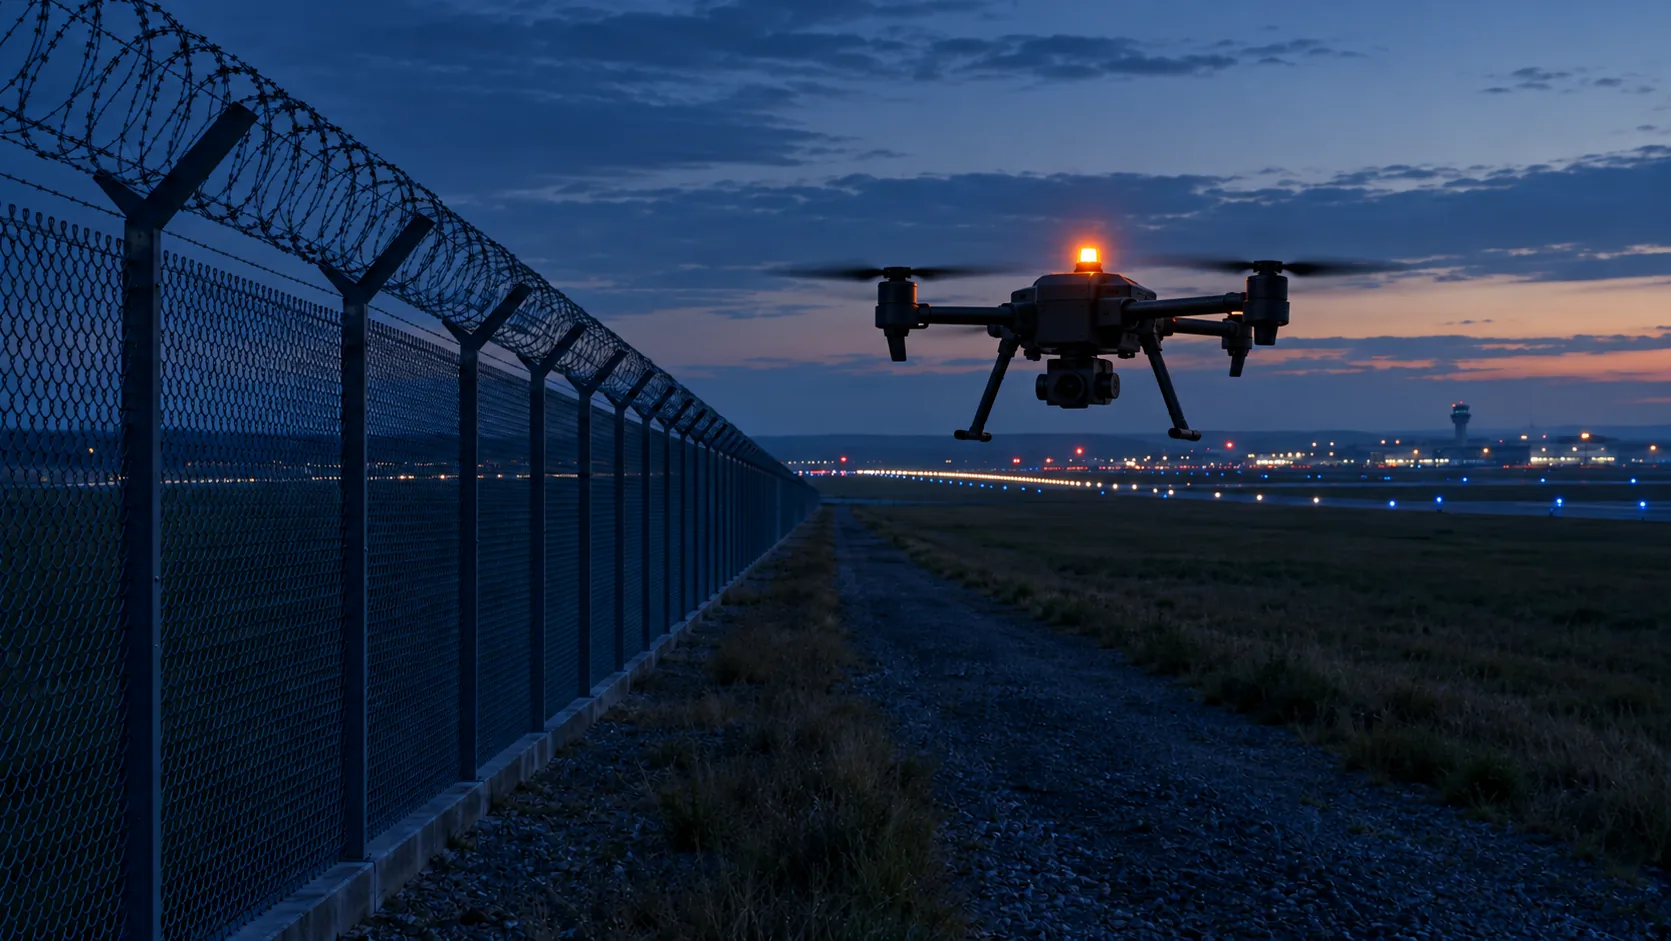 12周辺警備と空港1つの拠点から機体群を運用 · 拠点からの制御 · 飛行後の証跡
| ソリューション | Drone | Brain | SIM | Platform | Direct |
|---|---|---|---|---|---|
| 公共安全 | — | ||||
| インフラ点検 | — | ||||
| ドローンメーカー | — | — | — | ||
| 防衛とレジリエンス | — | ||||
| 物流・医療輸送 | — | ||||
| 産業施設・港湾 | |||||
| 危機管理・市民保護 | — | ||||
| モバイル通信事業者 | — | — | |||
| 回廊と車列 | |||||
| 捜索救助 | |||||
| 公共イベント | |||||
| 周辺警備と空港 |
推奨セットです。各パイロットは運用に合わせて構成します。
共通の基盤
エリアごとに速度、ネットワーク、映像を見る人は異なります。基盤はどこでも同じです:映像が現在のものであるかのように見せかけてはなりません。
画面には、フレームが露光されてから何ミリ秒経過したかが表示されます。推定ではなく、ドローンのクロックから得た数値です。
有効、鮮度低下、利用不可。映像が有効でなくなると、理由を示すニュートラル画面に切り替わります。切り替えは2.72 ms以内(社内測定)です。
映像経過時間、状態、ネットワークの切り替え、コマンドを、検証可能な一つの記録にまとめます。
Brain Duoはすべてのフレームを二つの事業者経由で送信します。先に到達し、かつ有効なコピーが採用されます。
利用分野
同時二系統のネットワーク · 飛行後の証跡 · センターからの制御
状況Drone-as-first-responder(DFR)ユニットは、パトロールが到着する前に現場へ向けて離陸します。指令員は映像をもとに判断するため、今まさに起きていることを見ているのだと確信できる必要があります。
ドローンは局舎の屋上から離陸し、3 km先の現場まで飛行します。指令員はパネルの隅で映像経過時間を確認できます。一方のネットワークが途切れても、もう一方で映像が継続します。
同時二系統のネットワーク · 飛行後の証跡 · センターからの制御
状況送電線、パイプライン、鉄道沿いの目視外飛行を、一般的なモバイルネットワーク経由で行います。飛行高度では通信エリアが変化するため、セルの端でも映像は正確でなければなりません。
オペレーターは20 kmの区間を飛行します。飛行後、Platformは映像の鮮度が低下した区間を表示し、監査用のパッケージを準備します。
自社ドローンへの統合 · 飛行後の証跡
状況メーカーは独自の機体とフライトソフトウェアを持っていますが、映像経過時間を証明できる映像チェーンの構築には何年もかかります。
メーカーは自社のドローンにBrainを搭載し、AKIZU Verifyが統合前後の映像経過時間を測定して、その結果を技術ファイルに記載します。
二つのネットワークを同時に · 通信障害時のレジリエンス · 自社ドローンへの統合
状況ジャミング、混雑したネットワーク、そして欧州のサプライチェーンの必要性。遠隔での判断は、経過時間が判明している映像に基づく必要があります。
部隊は遠隔操縦を訓練し、演習後に古い映像に基づいたコマンドの数を評価します。
1つの拠点から機体群を運用 · 拠点からの制御 · 2系統のネットワークを同時利用
状況検体、医薬品、予備部品を建物間や町の間で運びます。一人のパイロットが運用センターから複数のフライトを監督し、ドローンから数十キロメートル離れていることも少なくありません。
ドローンが2つの病院の間で検体を運びます。センターのパイロットは映像経過時間を確認でき、鮮度が低下した場合、ドローンは着陸前に減速します。
1つの拠点から機体群を運用 · 拠点からの制御 · 飛行後の証跡
状況広大で、夜間は無人となり、金属が多い敷地での巡回と点検です。映像は遠隔監視センターに送られ、介入するかどうかを判断します。
倉庫のアラームでドローンはステーションから離陸します。センターのオペレーターは映像経過時間を確認でき、対応後にフライト記録を利用できます。
1つの拠点から機体群を運用 · 2系統のネットワークを同時利用 · 障害時のレジリエンス
状況洪水、火災、暴風雨。ネットワークが混雑または損傷し、危機対応本部は誰も到達できない場所の映像をもとに判断します。
洪水時にドローンが堤防をマッピングします。一方の事業者に障害が発生しても、映像はもう一方で継続し、本部は映像が引き続き有効であることを確認できます。
二つのネットワークを同時に · 飛行後の証跡 · 自社ドローンへの統合
状況事業者はドローン向けの接続サービスを提供したいと考えています。飛行高度で自社ネットワークがどう動作するかを把握し、顧客に示す方法が必要です。
通信事業者はBrain Duoでルートを飛行し、Platformが区間ごとの映像経過時間と信号を表示します。その結果は航空用SIMプロファイルの裏付けとなります。
1つの拠点から機体群を運用 · 2系統のネットワークを同時利用 · 拠点からの制御
状況警察による回廊、車列、または一時的な通行止め。複数のドローンが交差点への進入路を保持し、指揮車両または運用センターのオペレーターが進入路の安全を判断します。
4機のドローンが車列の前方で進入路を保持します。1機が映像を失うと、Directはその箇所にニュートラル画面を表示し、指揮側はその進入路が未確認であることを把握できます。
1つの拠点から機体群を運用 · 障害時のレジリエンス · 拠点からの制御
状況複数のドローンが各セクターを捜索し、運用センターの1名のコーディネーターが全体像をまとめます。古いフレームで無人に見えるセクターは、誰もいないことの証明にはなりません。
コーディネーターは、映像が有効な場合にのみセクターを捜索済みとして記録します。フレームが静止したセクターは未完了のままです。
1つの拠点から機体群を運用 · 2系統のネットワークを同時利用 · 飛行後の証跡
状況コンサート、マラソン、スタジアム。ドローンが周辺セクターを保持し、来場者の携帯電話でネットワークが混雑します。運用センターは、映像経過時間を示せる映像に基づいて判断します。
セクターCで警報が出ると、オペレーターは映像経過時間を確認できます。映像が有効でない場合、そのセクターは確認済みとして扱われず、パトロールが派遣されます。
1つの拠点から機体群を運用 · 拠点からの制御 · 飛行後の証跡
状況1回のパトロールではカバーできない長いフェンス、空港、または敷地。ドローンは周囲に沿ったステーションに待機し、警報が出ると最寄りの1機が飛行します。オペレーターは、今何が見えているのかを把握する必要があります。
フェンスのセンサーがステーション3からドローンを発進させます。映像が有効である間、オペレーターは対応を判断します。有効でなくなると、パネルにその旨が表示されます。
インタラクティブ計算 · 説明用
同じ映像経過時間でも、現場を監視する場合と通過飛行する場合とでは重みが異なります。映像経過時間を動かして、ドローンが映像より何メートル先にいるかを確認してください。
| 分野 | 最速の機動 | 速度 | ドローンの先行距離 |
|---|---|---|---|
| 公共安全車両追跡 · 25 m/s | 車両の追跡 | 25 m/s | 2.19 m |
| インフラ点検区間間の移動 · 15 m/s | セグメント間の移動 | 15 m/s | 1.31 m |
| ドローンメーカー高速移動 · 20 m/s | 高速移動 | 20 m/s | 1.75 m |
| 防衛とレジリエンス高速での再配置 · 28 m/s | 迅速な再配置 | 28 m/s | 2.45 m |
| 物流・医療輸送帰還 · 20 m/s | 帰還 | 20 m/s | 1.75 m |
| 産業施設・港湾警報確認 · 14 m/s | アラーム確認 | 14 m/s | 1.22 m |
| 危機管理・市民保護拠点間の移動 · 20 m/s | 拠点間の移動 | 20 m/s | 1.75 m |
| モバイル通信事業者回廊の通過 · 18 m/s | 回廊通過 | 18 m/s | 1.57 m |
| 回廊と車列次の交差点へ移動 · 14 m/s | 次の交差点へ移動 | 14 m/s | 1.22 m |
| 捜索救助セクター間の移動 · 16 m/s | セクター間の移動 | 16 m/s | 1.4 m |
| 公共イベント警報地点への移動 · 15 m/s | 警報地点への移動 | 15 m/s | 1.31 m |
| 周辺警備と空港センサーへの飛行 · 16 m/s | センサーへの飛行 | 16 m/s | 1.4 m |
速度は典型的な機動の例であり、特定の事業者のデータではありません。87.4 msは、ドローンではなく送信機としてスマートフォンを使用し、WiFi経由で社内測定したp99です。50 msはLET-1の目標、140 msは3GPP TS 22.125の上限です。
なぜ今か
3GPPはBVLOS制御における映像に140 msを許容しています。AKIZU LET-1の目標は50 msです。
EASAは2025年9月にSORA 2.5を導入し、複数の国では旧版が受け付けられなくなっています。運航者には証拠が求められます。
Deutsche TelekomとNokiaは、飛行高度でネットワーク優先度を一時的に引き上げたドローンを実演しました。
出典:Nokia
EUは2026年2月に、ドローンおよび対ドローンのセキュリティに関する行動計画を公表しました。
出典:欧州委員会
協働の進め方
導入例は説明用です。AKIZUは開発中であり、BVLOS承認に代わるものではありません。
導入までの道筋
日程は計画です。各ステップは、前の開発ゲートを満たした後にのみ開始します。
制限事項
最初にお伝えしておきます。
AKIZUはドローンを操縦しません。どの映像を信頼でき、いつ信頼してはならないかをパイロットに示します。
AKIZUはBVLOSの認可やSORAの評価に代わるものではありません。それらに必要な証拠を提供することはできます。
コアは何も補完せず、何も予測しません。予測AIは別個の検討にとどまります。
目標は、他社製ドローン向けのスタンドアロンユニットとしてのBrainです。最初の統合は、2027年Q1にVOXL 2プラットフォームで行う計画です。他のドローンについては、まずカメラと電源のインターフェースを確認します。
いいえ。AKIZU Droneはリファレンス機です。Brain、SIM、Platform、Directは、単独でも動作するよう設計されています。
各フライトについて、映像経過時間のp99、有効状態の時間、ネットワーク切り替え、証跡パッケージを提供します。目標は事前に合意し、パイロットでそれを確認できるかどうかを検証します。
いいえ。AKIZUは開発中です。これまでに社内測定した結果は、送信機にスマートフォンを使用し、WiFi経由で動作させたプロトタイプのものだけです。
探索
12のソリューション分野と、それに関連するセクションです。ケーススタディは説明用の事例であり、完了した導入事例ではありません。
デモを予約
システムのライブデモをご覧いただくか、お客様のドローンで映像経過時間を測定します。