測定項目
Verifyは、現在の映像がどれだけ古いかを示します。
ドローンメーカー
機体もフライトソフトウェアもお持ちです。経過時間を証明できる映像を自社で開発するには、何年もかかります。Brainなら、1つの筐体で実現できます。
必要事項: 自社ドローンへの統合飛行後の証跡
説明用のケーススタディ
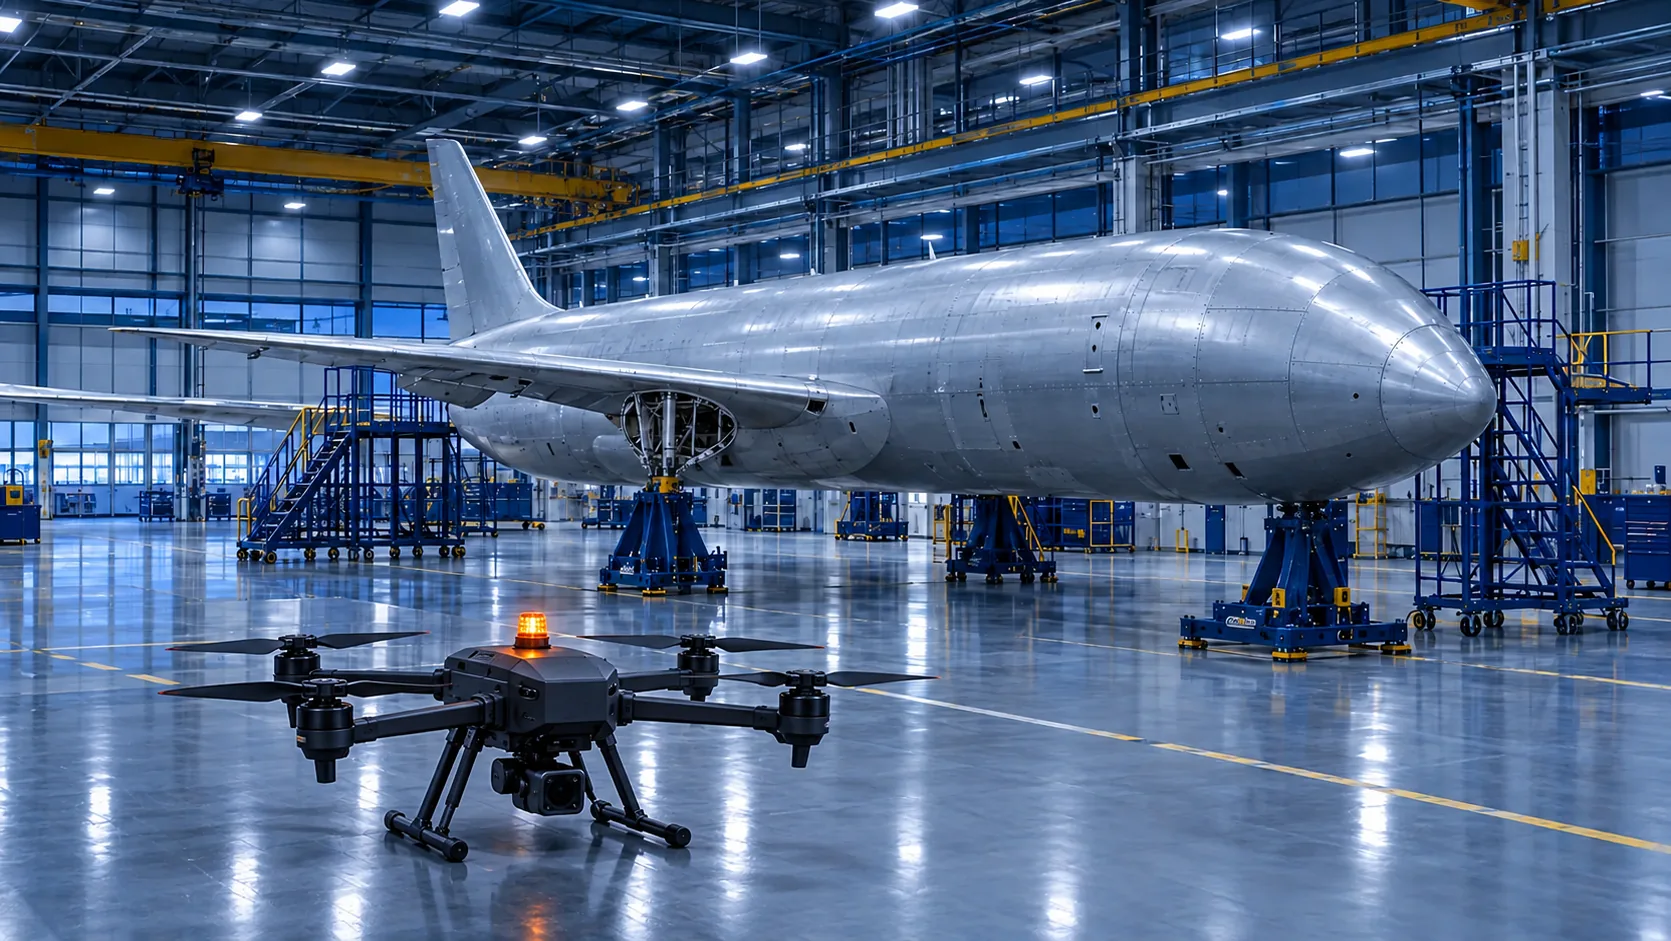
これは顧客ではなく、実際に行われた飛行でもありません。映像が経過時間を持つ場合に、この区域がどのように見えるかを説明したものです。
インテグレーションホールの説明用イラスト
メーカーは自社の機体を持っています。映像経過時間を扱える映像チェーンを一から構築すると、数年かかります。この例では、Brainをネジ4本とコネクタ1つで取り付けます。
Verifyは、取り付け前後の映像経過時間を測定します。この数値は、追加測定で確認されるまで目標としてファイルに記載されます。型式証明ではありません。
メーカーの顧客は複数の機体を保有しています。同じチェーンが繰り返されます。VERAのライセンス供与は2028年を計画しています。今年の確約ではありません。
Verifyは、現在の映像がどれだけ古いかを示します。
データシート上の約束ではなく、取り付け前後のレポートです。
見栄えのよい1回の飛行ではなく、繰り返しの測定です。
Brainは機体を飛行させません。映像チェーンを追加します。
このグラフにはJavaScriptが必要です。
このグラフはシミュレーションです。遅延量を動かして、この例が50 msの目標を超える時点を確認できます。目標は測定結果ではありません。
配備概略図
この概略図は縮尺どおりではなく、特定の場所向けの設計でもありません。ドローンの位置、フレームを運ぶ2つのネットワーク、判断が行われる場所を示しています。
赤と青のビーコン:警察、国、訓練中の軍。オレンジ:それ以外の全員。点滅は画面上のみです。概略図であり、設計です。横の一覧は、図中の記号を説明しています。ビーコンは他社製のペイロードであり、AKIZU製品ではありません。
具体的なケース
上記と同じ説明用のケースを、時間の流れに沿って記述したものです。時刻は一例です。実際に行われた飛行の記録ではありません。
説明用の図であり、配備記録ではありません。N
利用オプション
各行は個別の用途です。「構成要素」列は、関与するAKIZUの構成要素を示します。ステータスNは設計、Cは目標、Uは不明です。
| 用途 | 利用者 | AKIZUが提供するもの | 構成要素 | ステータス |
|---|---|---|---|---|
| 新型機体への統合 | ドローンメーカー | 自社開発不要の、映像経過時間を備えた映像チェーン | Brain, Direct | N |
| 販売前の測定 | メーカーとお客様 | Verify:前後比較レポート | Brain | N |
| BVLOS仕様向けの2系統ネットワーク | メーカー | Brain Duoと切替ログ | Brain、SIM | N |
| お客様の機体群 | メーカーのお客様 | 全機体で共通のパネル | Platform、Direct | C |
| VERAプロトコルのライセンス | メーカー | 2028年の計画であり、今年の提供ではありません | Brain | U |
これらの用途はいずれも現在は導入されていません。表の行は、提供の申し出でも飛行の許可でもありません。
01
カメラ、エンコード、ネットワークは、それぞれ別の領域です。光から光までの映像総経過時間を測定している人はいません。
映像経過時間を測定しなければ、目視外で映像がどれだけ遅れているかを示すのは困難です。
各フレームの露光時刻と期限を伝送するプロトコルは、それだけで一つの開発プロジェクトです。
ドローンごとに統合の状態が異なる場合、1回の測定による数値だけでは足りません。
同じ状況でも、画面に表示される情報は異なります。提案する動作であり、パイロットで検証します。
| 状況 | AKIZUなし | AKIZUあり |
|---|---|---|
| 映像が遅れる | 映像はライブに見えますが、パイロットはその経過時間を把握できません。 | フレームの経過時間が画面に表示され、状態が鮮度低下に変わります。 N |
| 自社のドローン、自社のソフトウェア | 映像経過時間の計測をゼロから構築する必要があります。 | BrainとVERAを、明確なインターフェースを備えたモジュールとして提供します。 N |
| 何が起きたかを説明する必要がある | 露光時刻もコマンドもない映像しかありません。 | 映像経過時間、状態、コマンドを含む証跡パッケージを提供します。 N |
02
このフローは説明用です。AKIZUは開発中です。
03
映像に映っている位置より、ドローンが実際に何メートル先にいるかを示します。シナリオを選択するか、速度と映像経過時間を設定してください。
インタラクティブな計算にはJavaScriptが必要です。
シナリオの速度は例です。87.4 msは、ドローンではなく送信機としてスマートフォンを使用し、WiFi経由で測定したp99の社内測定値です。
04
| 要件 | AKIZUの対応 | ステータス |
|---|---|---|
| お使いのドローンの映像総経過時間 | AKIZU Verifyによる光から光までの測定 | P |
| 簡単な統合 | コネクタ1つとネジ4本で取り付けるBrain | N |
| フライトコンピュータ | Brainユニット内のModalAI VOXL 2 | M |
| プロトコルライセンス | メーカー向けVERAライセンスは2028年に計画 | P |
05
完成済みの映像チェーンと、フライトソフトウェア向けのインターフェースを受け取れます。
データシートやお客様向けに、映像経過時間の数値を提示できます。
統合前後で測定した差を示せます。
06
07
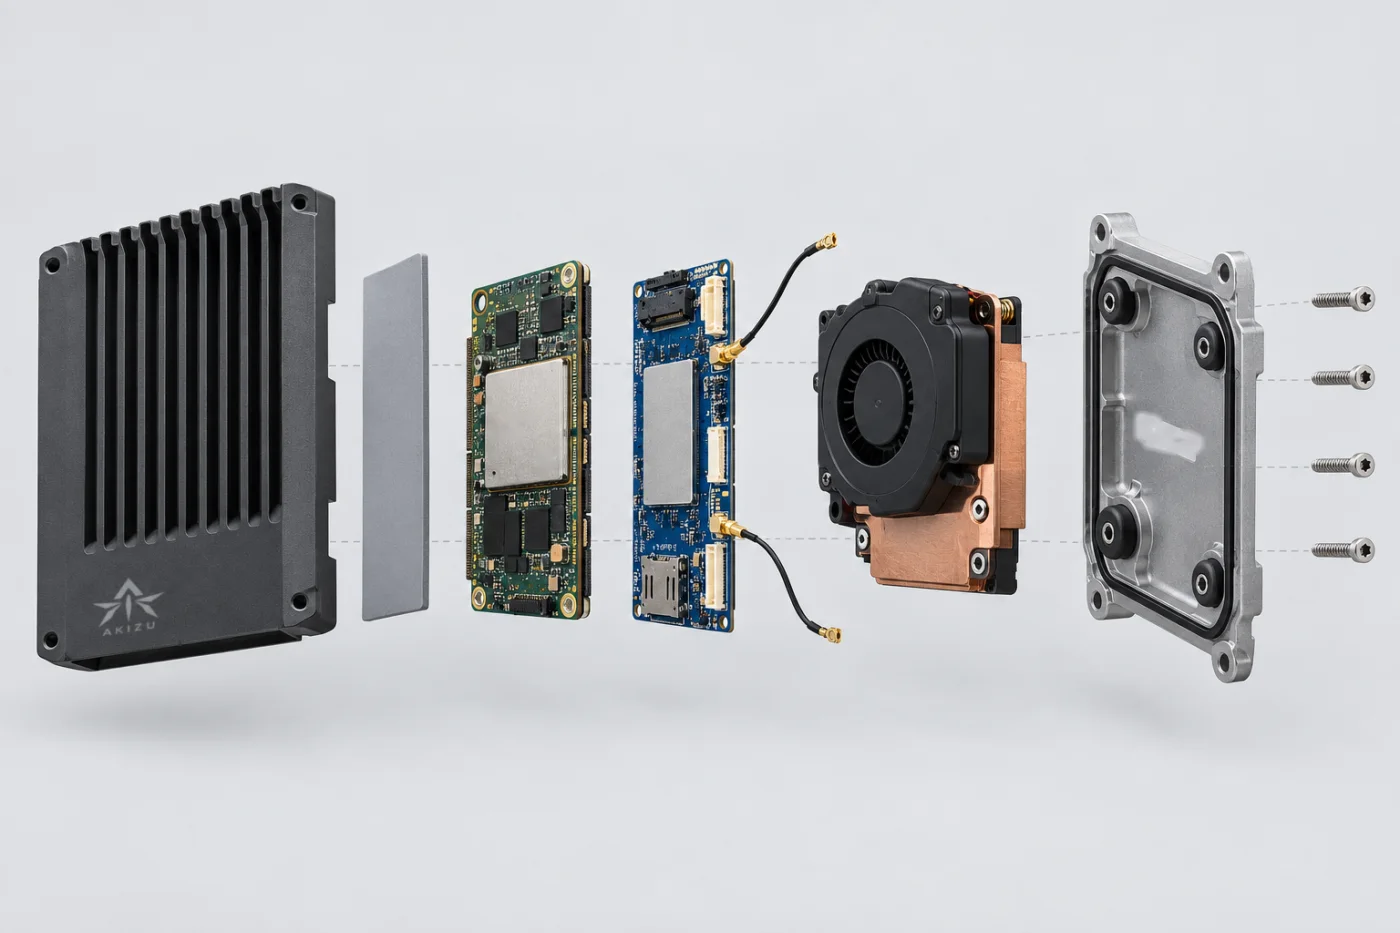
Brain は、開発用ドローンで広く使われている ModalAI の VOXL 2 フライトコンピュータを採用しています。
出典:ModalAI
VERAプロトコルのメーカー向けライセンス提供は、2028年に計画しています。
光学的に行います。計測器がドローンのカメラの前の光信号と、オペレーターの画面上の同じ信号を記録します。その差が実際の映像経過時間です。この測定は2026年第4四半期(Q4 2026)に計画しています。
いいえ。VERAはAKIZU独自のプロトコルです。詳細なプロトコル計画は、ご要望に応じてパートナーと共有します。
光学測定が検証された後に、AKIZU Verifyによる測定の提供を計画しています。ご関心がある場合はご連絡ください。早期リストに登録いたします。
09
この領域における3つの映像状態です。提案する挙動であり、パイロットで検証します。
統合後、メーカーはデータシート用の数値を目標として持ちます。Verifyで確認されるまでは、完成した結果ではありません。
メーカーのお客様は、映像が引き続き届いていることと、期限が近いことを確認できます。
お客様のコックピットは、停止した映像をライブとして表示しません。
10
説明用のレイアウトです。ドローンと地上局の数は一例であり、提供内容を示すものではありません。
貴社のライン
1機にBrainを搭載し、導入前後で測定します。
お客様の運用
同じチェーンをさらに他の機体へ展開します。VERAのライセンス提供は2028年を計画しています。
機上
インターフェースは1つ。映像経過時間をゼロから構築する必要はありません。
11
時刻は一例です。映像経過時間が判断を左右する場面を示します。
12
Brainは機体を飛行させません。映像チェーンを追加します。
測定は型式証明ではありません。
Brainの設計に採用するフライトコンピューター。メーカー公表値であり、当社の飛行結果ではありません。
この分野でのパイロット
最初のパートナーを募集しています。申請フォームにはこの分野の内容があらかじめ入力されています。
その他の分野
導入例は説明用です。AKIZUは開発中であり、BVLOS承認に代わるものではありません。
詳細
Brain は他社の機体に搭載されます。機体を飛行させるものではありません。
コネクタと、現在の映像の流れをご持参ください。検証には、見栄えの良い飛行1回ではなく、前後の比較測定が必要です。
VERAのライセンスは、今年中の提供対象ではありません。
探索
12のソリューション分野と、それに関連するセクションです。ケーススタディは説明用の事例であり、完了した導入事例ではありません。