導入
4機のドローン、4つのビーコン、4つの経過時間。
回廊と車列
車列や封鎖区間では、ビーコンを点灯したドローンが入口の上空でホバリングしているだけでは不十分です。オペレーターは、入口を今見ているのか、数百ミリ秒前のフレームを見ているのかを把握する必要があります。
説明用のケーススタディ
これは顧客ではなく、実際に行われた飛行でもありません。映像が経過時間を持つ場合に、この区域がどのように見えるかを説明したものです。
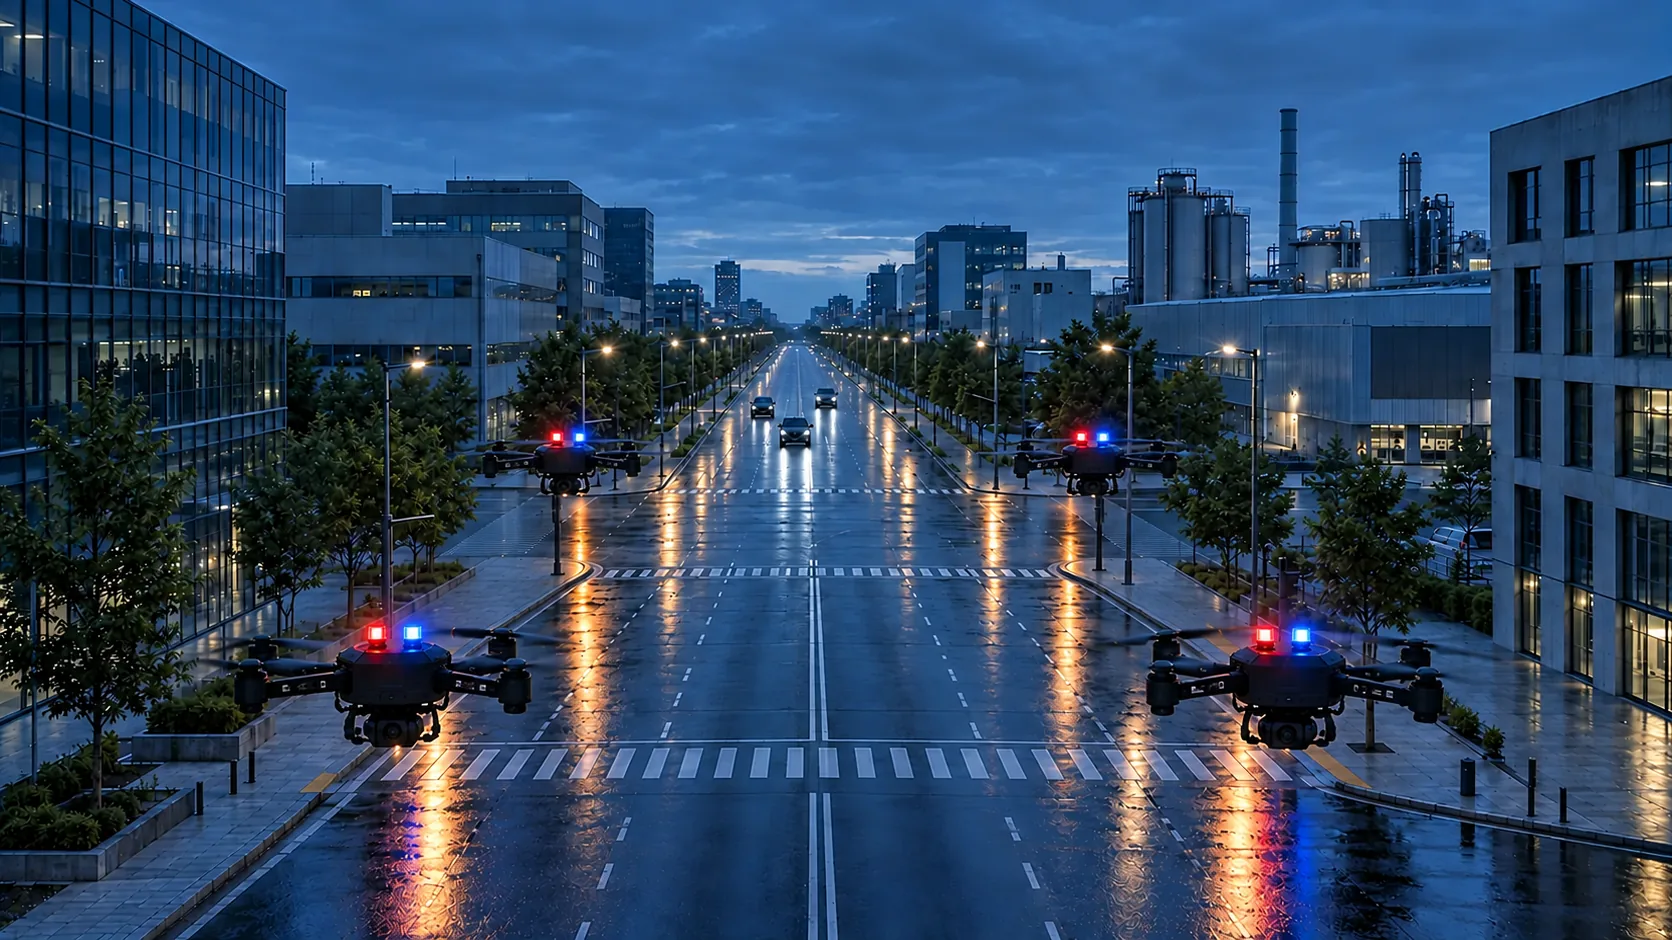
都市の大通り(説明用)
この画像では、赤と青のビーコンを付けた4機のドローンが交差点の進入路に配置されています。点滅は画面上の表現のみです。このビーコンはAKIZUの製品ではありません。
指揮官は4つの交差点を担当します。各入口は、他社製ビーコンを付けたドローンが押さえています。ビーコンは点灯しています。しかし、それは中央の映像が有効であることを意味しません。
この例では、映像が有効な場合にのみ入口を確保済みとします。ドローンは側道を押さえています。中央の大通りは、経過時間が目標を下回っている間だけ通行可能です。1機が映像を失った場合、その入口は通行可能とは表示されず、Directはニュートラル画面を表示します。
車列は確認済みの大通りを進みます。通過後、すべての交差点に経過時間、状態、ネットワーク切替、コマンドの記録が残ります。これは通行止め計画ではなく、交差点に配置される人員の代わりでもありません。
4機のドローン、4つのビーコン、4つの経過時間。
有効な進入路のみクリアとなります。
ビーコンが点灯していても、入口が通行可能とは限りません。
AKIZUはビーコンを提供せず、車両を停止させることも、交差点を運用することもありません。
このグラフにはJavaScriptが必要です。
このグラフはシミュレーションです。遅延量を動かして、この例が50 msの目標を超える時点を確認できます。目標は測定結果ではありません。
配備概略図
この概略図は縮尺どおりではなく、特定の場所向けの設計でもありません。ドローンの位置、フレームを運ぶ2つのネットワーク、判断が行われる場所を示しています。
赤と青のビーコン:警察、国、訓練中の軍。オレンジ:それ以外の全員。点滅は画面上のみです。概略図であり、設計です。横の一覧は、図中の記号を説明しています。ビーコンは他社製のペイロードであり、AKIZU製品ではありません。
具体的なケース
上記と同じ説明用のケースを、時間の流れに沿って記述したものです。時刻は一例です。実際に行われた飛行の記録ではありません。
説明用の図であり、配備記録ではありません。N
利用オプション
各行は個別の用途です。「構成要素」列は、関与するAKIZUの構成要素を示します。ステータスNは設計、Cは目標、Uは不明です。
| 用途 | 利用者 | AKIZUが提供するもの | 構成要素 | ステータス |
|---|---|---|---|---|
| 政府要人の車列 | 警察 | すべてのエントリーの映像経過時間と状態を1つの画面で確認 | Brain、SIM、Platform、Direct | N |
| 緊急車両の車列の通過 | 警察および救助隊 | エントリーでの映像喪失の可視化 | Brain、SIM、Direct | N |
| 特大貨物 | 警察および運送業者 | 荷の先にある交差点の映像 | Brain, Direct | N |
| 自転車またはランニングのレース | 主催者と警察 | コース沿いの映像経過時間付きエントリ | Brain, Platform, Direct | N |
| 通過後の振り返り | 指揮官 | 交差点ごとの記録 | Platform | N |
| ビーコンと停止する車両 | — | AKIZUの製品ではありません | — | U |
これらの用途はいずれも現在は導入されていません。表の行は、提供の申し出でも飛行の許可でもありません。
回廊の模式図
車列を動かし、1機のドローンの映像を落としてみてください。映像が有効でない入口は、クリアとして表示されません。
インタラクティブな模式図にはJavaScriptが必要です。
シミュレーション。ドローンのビーコンは他社製のペイロードであり、AKIZU製品ではありません。この模式図は封鎖計画や許可の代わりにはなりません。
01
オペレーターはドローンを切り替えますが、どの映像が最新か分かりません。
映像にはまだ無人の道路が映っているのに、車が進入することがあります。
ドローンのライトが点灯していても、中央に届く映像が固まっていることがあります。
車列は、まさにセルが携帯電話で満杯になっている場所を通ります。
記録がなければ、その時点でどの入口が確認されていたかを示すのは困難です。
同じ状況でも、画面に表示される情報は異なります。提案する動作であり、パイロットで検証します。
| 状況 | AKIZUなし | AKIZUあり |
|---|---|---|
| 映像が遅れる | 映像はライブに見えますが、パイロットはその経過時間を把握できません。 | フレームの経過時間が画面に表示され、状態が鮮度低下に変わります。 N |
| 複数のドローン、一つのチーム | オペレーターは、どの映像が最新か分かりません。 | 各ドローンが固有の映像経過時間と状態を持ちます。古い映像は確認として扱われません。N |
| 一方のネットワークが途絶する | 映像が固まる、または乱れます。 | フレームは2つ目のネットワーク経由で届き、切り替えは記録されます。 N |
| パイロットがドローンから遠く離れたセンターにいる | 遅延が変動しますが、パイロットには見えません。 | コマンドの到着が遅れると、期限ガードが警告します。 N |
02
このフローは説明用です。AKIZUは開発中です。
03
映像に映っている位置より、ドローンが実際に何メートル先にいるかを示します。シナリオを選択するか、速度と映像経過時間を設定してください。
インタラクティブな計算にはJavaScriptが必要です。
シナリオの速度は例です。87.4 msは、ドローンではなく送信機としてスマートフォンを使用し、WiFi経由で測定したp99の社内測定値です。
04
| 要件 | AKIZUの対応 | ステータス |
|---|---|---|
| 指揮官はすべての区間を一度に把握できます | 全ドローンの映像経過時間と状態を1つのパネルに表示 | N |
| 古い映像の区間は確認済みになりません | 期限を過ぎると、Direct は最後のフレームではなくニュートラル画面を表示します | N |
| 混雑した市街地中心部 | Brain Duoが全フレームを2つの通信事業者経由で送信 | N |
| ドローン搭載のビーコン | 他社製のペイロードです。AKIZU は制御も供給も行いません | U |
| 車列の記録 | 各交差点の映像経過時間、状態、コマンドをまとめたパッケージ | N |
| 道路封鎖と飛行の許可 | AKIZU はこれに代わるものではありません。映像経過時間に関する証跡を提供できます | N |
05
どの区間が確認済みで、どの区間が未確認かを把握できます。
ドローンを所定の位置に待機させ、映像が有効でなくなると警告を受けます。
1機がバッテリー交換に向かう間に、次のドローンを準備します。
通過後に、各ドローンが何を見たかの記録を確認できます。
06
07
EASA は 2025年9月に SORA 2.5 を導入しました。道路封鎖とドローン飛行には、それぞれ個別の許可が必要です。AKIZU はこれらに代わるものではありません。
3GPP は、目視外飛行の制御における映像に 140 ms を許容しています。AKIZU の LET-1 の目標は 50 ms です。
U-space に関する EU規則 2021/664 は 2023年1月26日から適用されています。都市部の飛行回廊がこの空域に含まれる場合があります。
地上局は古いフレームを現在の映像として表示しません。経過時間が期限を超えると、ニュートラル画面に切り替わり、その理由を表示します。この切り替えは社内測定で2.72 ms以内でした。
LTEと5Gに対応します。Brain Duoのコンセプトでは、すべてのフレームを2つの事業者経由で同時に送信します。3GPP規格はネットワークが上空のドローンを識別することを想定しているため、事業者側で航空用SIMプロファイルを設定したAKIZU SIMカードを計画しています。
いいえ。BVLOS飛行には、SORA 2.5のリスク評価に基づくSpecificカテゴリーの許可が必要です。AKIZU Platformは、その評価の証拠として映像経過時間の記録を運用者に提供することを目的としています。
いいえ。ドローンは指揮側に、経過時間が既知の映像を提供します。封鎖の判断と現場の人員は、引き続き担当機関が担います。
いいえ。運用上ビーコンが必要な場合、それは他社製のペイロードです。AKIZU が扱うのは映像経過時間であり、光信号ではありません。
その区間は安全確認済みとはされません。Direct は理由とともにニュートラル画面を表示し、指揮側はその区間を確認済みとして扱わないことがわかります。
09
この領域における3つの映像状態です。提案する挙動であり、パイロットで検証します。
進入路を確認済みとして記録できます。映像経過時間はパネルに表示されます。
進入路はクリアではありません。指揮側は映像の遅れを把握しています。
ニュートラル画面です。ビーコンが点灯していても、この進入路はクリアとして扱われません。
10
説明用のレイアウトです。ドローンと地上局の数は一例であり、提供内容を示すものではありません。
交差点の北側進入路
位置を保持します。その映像により、進入路が確認済みかどうかが決まります。
次の交差点
先行します。有効な映像が得られるまで、交差点は通過しません。
指揮車両
最初の機体のバッテリー残量が低下した際に引き継ぎます。記録が黙って途切れることはありません。
11
時刻は一例です。映像経過時間が判断を左右する場面を示します。
12
AKIZUは車両を停止させず、交差点の運用も行いません。
運用でドローンに灯火を載せる場合、それは他社製です。
ドローンは映像を提供します。判断と人員は担当機関が担います。
ページ上の模式図は映像挙動のシミュレーションであり、車列計画ではありません。
この分野でのパイロット
最初のパートナーを募集しています。申請フォームにはこの分野の内容があらかじめ入力されています。
その他の分野
導入例は説明用です。AKIZUは開発中であり、BVLOS承認に代わるものではありません。
詳細
ビーコンが点灯していても、進入可否が明確とは限りません。
閉鎖計画ではなく、進入口の数をお持ちください。各ドローンの映像経過時間によって進入をどう保留または解除するか、デモでお見せできます。
赤と青のビーコンは当社の製品ではありません。サイト上の点滅は画面上だけの表示です。交差点の人員は引き続き配置されます。
探索
12のソリューション分野と、それに関連するセクションです。ケーススタディは説明用の事例であり、完了した導入事例ではありません。