捜索
終了は有効な映像でのみ。
捜索救助
捜索で重要なのは、コーディネーターがそのセクターを今見ているかどうかです。無人の野原の古いフレームは、その後に到着した人を隠したり、すでにいない場所に人がいるように見せたりすることがあります。
説明用のケーススタディ
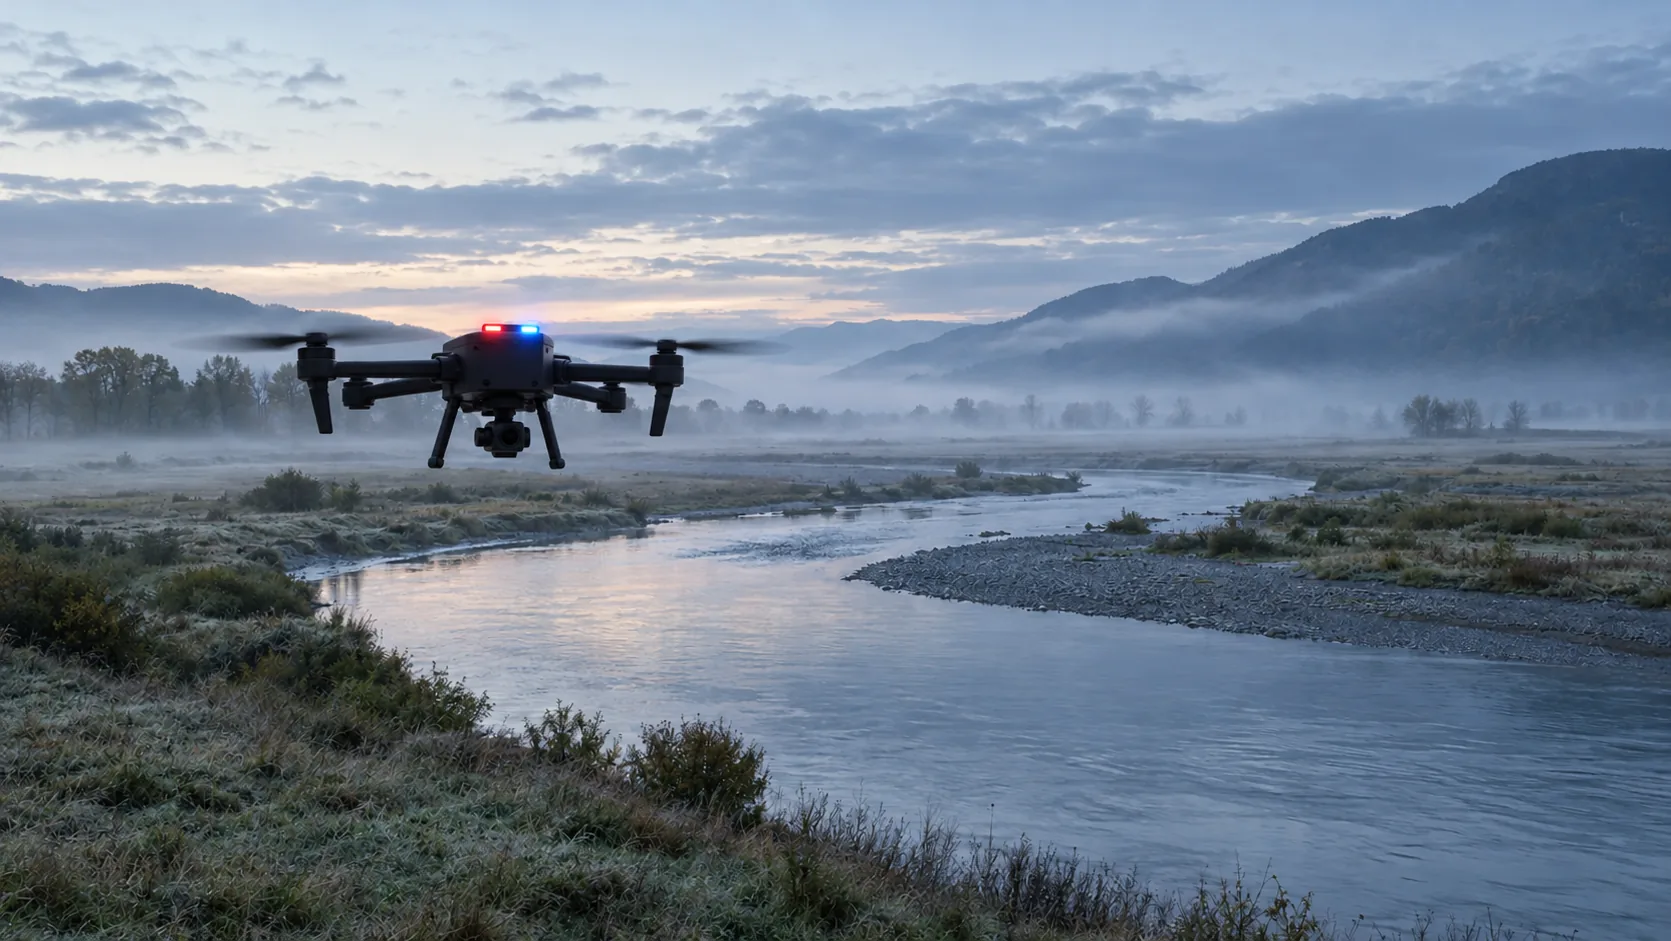
これは顧客ではなく、実際に行われた飛行でもありません。映像が経過時間を持つ場合に、この区域がどのように見えるかを説明したものです。
川沿いの谷、説明用の図
コーディネーターが谷をセクターに分割します。2機のドローンが捜索し、3機目はバッテリー交換に向かいます。畑の空のフレームは、そこに誰もいないことの証明にはなりません。
セクターの捜索終了が提案されるのは、有効の場合のみです。ドローンの充電中、地図には空のセクターではなく空白が表示されます。
発見には露光時刻が付与されます。捜索後、指揮官はどのセクターがいつ確認されたかを把握できます。AKIZUは捜索を終了しません。
終了は有効な映像でのみ。
空白は記録で確認できます。
ファイルを開いた時刻ではなく、露光時刻。
AKIZUは人の捜索も救助要請も行いません。
このグラフにはJavaScriptが必要です。
このグラフはシミュレーションです。遅延量を動かして、この例が50 msの目標を超える時点を確認できます。目標は測定結果ではありません。
配備概略図
この概略図は縮尺どおりではなく、特定の場所向けの設計でもありません。ドローンの位置、フレームを運ぶ2つのネットワーク、判断が行われる場所を示しています。
赤と青のビーコン:警察、国、訓練中の軍。オレンジ:それ以外の全員。点滅は画面上のみです。概略図であり、設計です。横の一覧は、図中の記号を説明しています。ビーコンは他社製のペイロードであり、AKIZU製品ではありません。
具体的なケース
上記と同じ説明用のケースを、時間の流れに沿って記述したものです。時刻は一例です。実際に行われた飛行の記録ではありません。
説明用の図であり、配備記録ではありません。N
利用オプション
各行は個別の用途です。「構成要素」列は、関与するAKIZUの構成要素を示します。ステータスNは設計、Cは目標、Uは不明です。
| 用途 | 利用者 | AKIZUが提供するもの | 構成要素 | ステータス |
|---|---|---|---|---|
| 行方不明者の捜索 | 山岳救助、警察 | 有効の場合のみ確認済みとなるセクター | Brain、SIM、Platform、Direct | N |
| 水上での捜索 | 救助 | 発見に付く露光時刻 | Brain, Direct | N |
| ドローンのローテーション | コーディネーター | 地図上の空白、空のセクターではない | Platform | N |
| 夜間・低照度 | 救助 | ドローンのカメラに依存 | Brain | U |
| 捜索後のデブリーフィング | 指揮官 | 確認されたセクターとその時刻 | Platform | N |
これらの用途はいずれも現在は導入されていません。表の行は、提供の申し出でも飛行の許可でもありません。
01
1機が充電のために着陸すると、記録に誰も気づかない空白が生じます。
斜面のセルが1つだけでは足りず、映像は警告なく止まります。
経過時間がなければ、どのセクターがまだ未確認か分かりません。
映像状態の記録がなければ、どのセクターを実際に見たのかを示すのは困難です。
同じ状況でも、画面に表示される情報は異なります。提案する動作であり、パイロットで検証します。
| 状況 | AKIZUなし | AKIZUあり |
|---|---|---|
| 映像が遅れる | 映像はライブに見えますが、パイロットはその経過時間を把握できません。 | フレームの経過時間が画面に表示され、状態が鮮度低下に変わります。 N |
| 複数のドローン、一つのチーム | オペレーターは、どの映像が最新か分かりません。 | 各ドローンが固有の映像経過時間と状態を持ちます。古い映像は確認として扱われません。N |
| 通信リンクの断絶 | 最後のフレームが画面に残り、有効に見えます。 | 固まった映像ではなく、理由を示すニュートラル画面を表示します。 N |
| パイロットがドローンから遠く離れたセンターにいる | 遅延が変動しますが、パイロットには見えません。 | コマンドの到着が遅れると、期限ガードが警告します。 N |
02
このフローは説明用です。AKIZUは開発中です。
03
映像に映っている位置より、ドローンが実際に何メートル先にいるかを示します。シナリオを選択するか、速度と映像経過時間を設定してください。
インタラクティブな計算にはJavaScriptが必要です。
シナリオの速度は例です。87.4 msは、ドローンではなく送信機としてスマートフォンを使用し、WiFi経由で測定したp99の社内測定値です。
04
| 要件 | AKIZUの対応 | ステータス |
|---|---|---|
| セクターは有効な映像でのみ完了できます | 「有効」はマークの条件であり、コーディネーターが確認します | N |
| 充電中の空白 | 記録にはセクターが未カバーであることが示されます | N |
| 谷間の弱いネットワーク | 2つのネットワーク、最初の有効なコピー | N |
| 発見フレーム | VERAヘッダーの露光時刻(提案) | N |
| 無線バックアップ | 設計にはまだ含まれていません | U |
05
どのセクターが有効で、どのセクターが未完了かを確認できます。
セクターの映像が有効でなくなると警告されます。
鮮度を推測することなく捜索記録を受け取れます。
06
07
EASAは2025年9月にSORA 2.5を導入しました。捜索運用には個別の許可が必要です。
Brain Duoの目標は、すべてのフレームを2つの通信事業者経由で送信することです。パイロットプログラムで検証する予定であり、ドローンで測定した結果ではありません。
LTEと5Gに対応します。Brain Duoのコンセプトでは、すべてのフレームを2つの事業者経由で同時に送信します。3GPP規格はネットワークが上空のドローンを識別することを想定しているため、事業者側で航空用SIMプロファイルを設定したAKIZU SIMカードを計画しています。
地上局は古いフレームを現在の映像として表示しません。経過時間が期限を超えると、ニュートラル画面に切り替わり、その理由を表示します。この切り替えは社内測定で2.72 ms以内でした。
目標は、欧州連合域内のデータセンターです。記録および映像の保存期間は、お客様が設定します。
いいえ。映像が有効な場合にのみ、マークを提案します。クローズはコーディネーターが確定します。
いいえ。無線バックアップは、まだ設計に含まれていません。両方のネットワークが失われると、オペレーターにはニュートラル画面が表示されます。
09
この領域における3つの映像状態です。提案する挙動であり、パイロットで検証します。
セクターのクローズを提案できます。
セクターは未完了のままです。
マップには空白の領域ではなく、欠落が表示されます。
10
説明用のレイアウトです。ドローンと地上局の数は一例であり、提供内容を示すものではありません。
谷の北側
捜索中。フレームには映像経過時間があります。
谷の南側
並行して飛行します。コーディネーターが取り違えることはありません。
地上局
充電中はそのセクターがカバーされず、記録にもその旨が残ります。
11
時刻は一例です。映像経過時間が判断を左右する場面を示します。
12
AKIZUは人の捜索も救助要請も行いません。
フォトグラメトリは提供しません。提供するのは、セクター画像の映像経過時間です。
判断は指揮官が行います。AKIZUは、有効な画像が得られたセクターを示します。
この分野でのパイロット
最初のパートナーを募集しています。申請フォームにはこの分野の内容があらかじめ入力されています。
その他の分野
導入例は説明用です。AKIZUは開発中であり、BVLOS承認に代わるものではありません。
詳細
空のフレームは、そこに誰もいない証拠にはなりません。
セクターの閉鎖が提案されるのは「有効」の場合のみです。ドローンの充電中は、地図上に空白を示すべきです。
捜索を終了することはありません。人物を発見することもありません。お伝えできるのは、セクターの映像が有効かどうかです。
探索
12のソリューション分野と、それに関連するセクションです。ケーススタディは説明用の事例であり、完了した導入事例ではありません。