A latência tem um limite numérico
A 3GPP admite 140 ms para vídeo no controlo BVLOS. O objetivo do AKIZU LET-1 é 50 ms.
Fonte: 3GPP TS 22.125 (EN)
Soluções
Além da linha de vista, o operador não vê onde o drone está, mas onde esteve. A AKIZU torna essa diferença visível e regista-a. Doze áreas, incluindo frotas que mantêm cruzamentos, setores e perímetros.
12 áreas
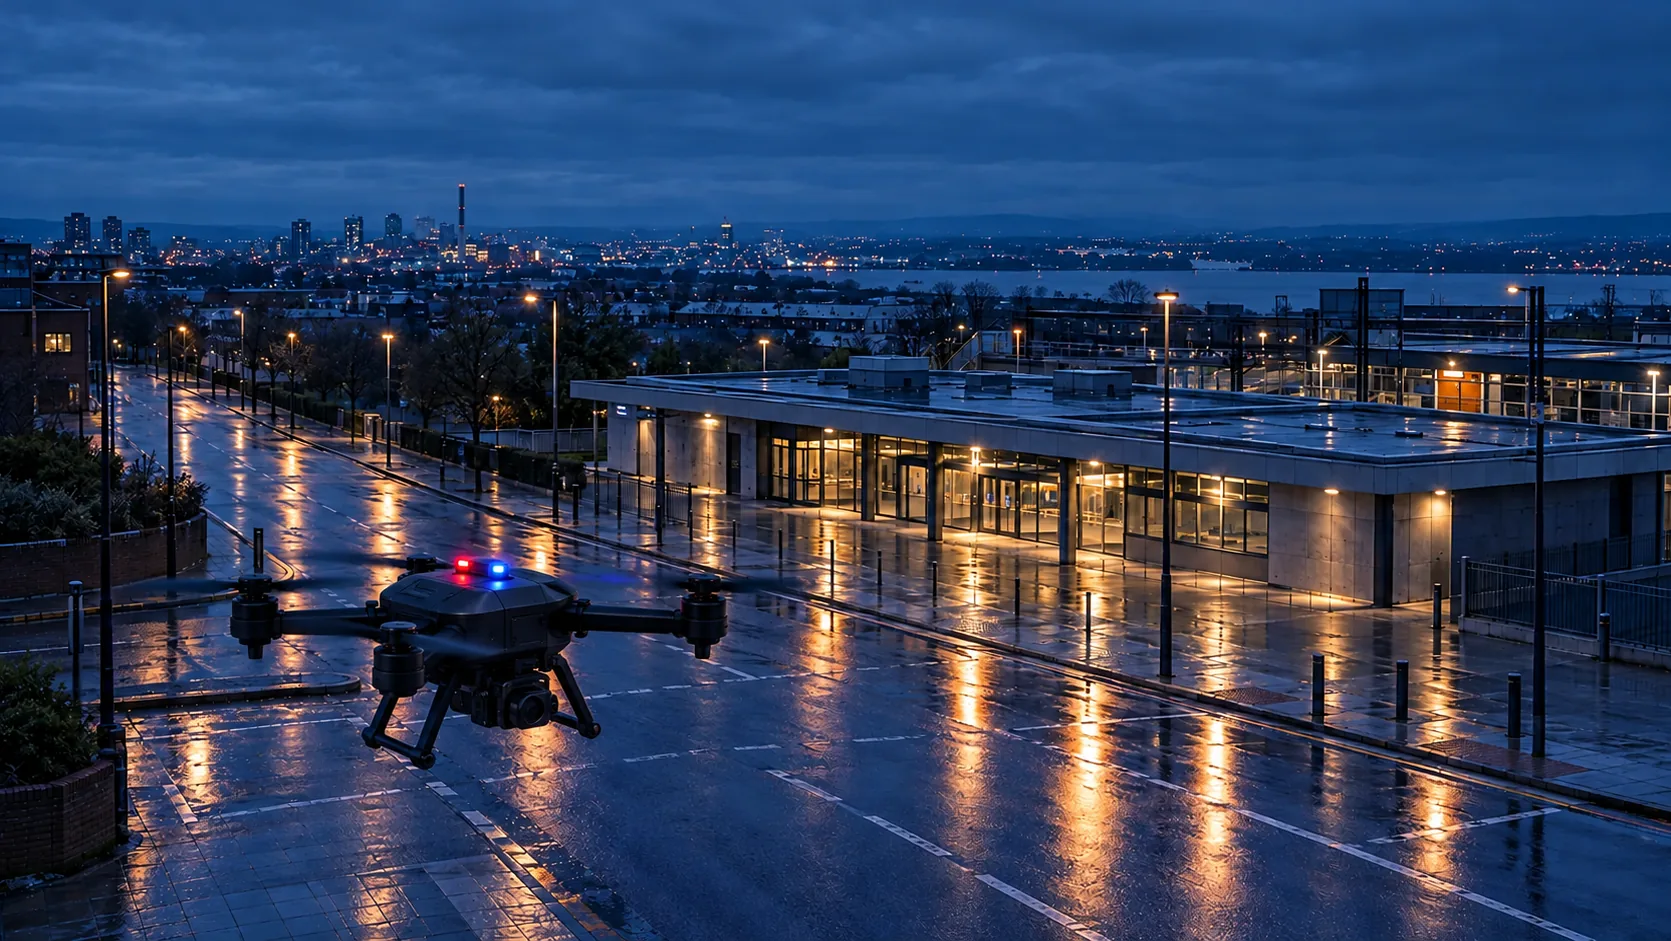 01Segurança públicaDuas redes em simultâneo · Evidências após o voo · Controlo a partir de um centro
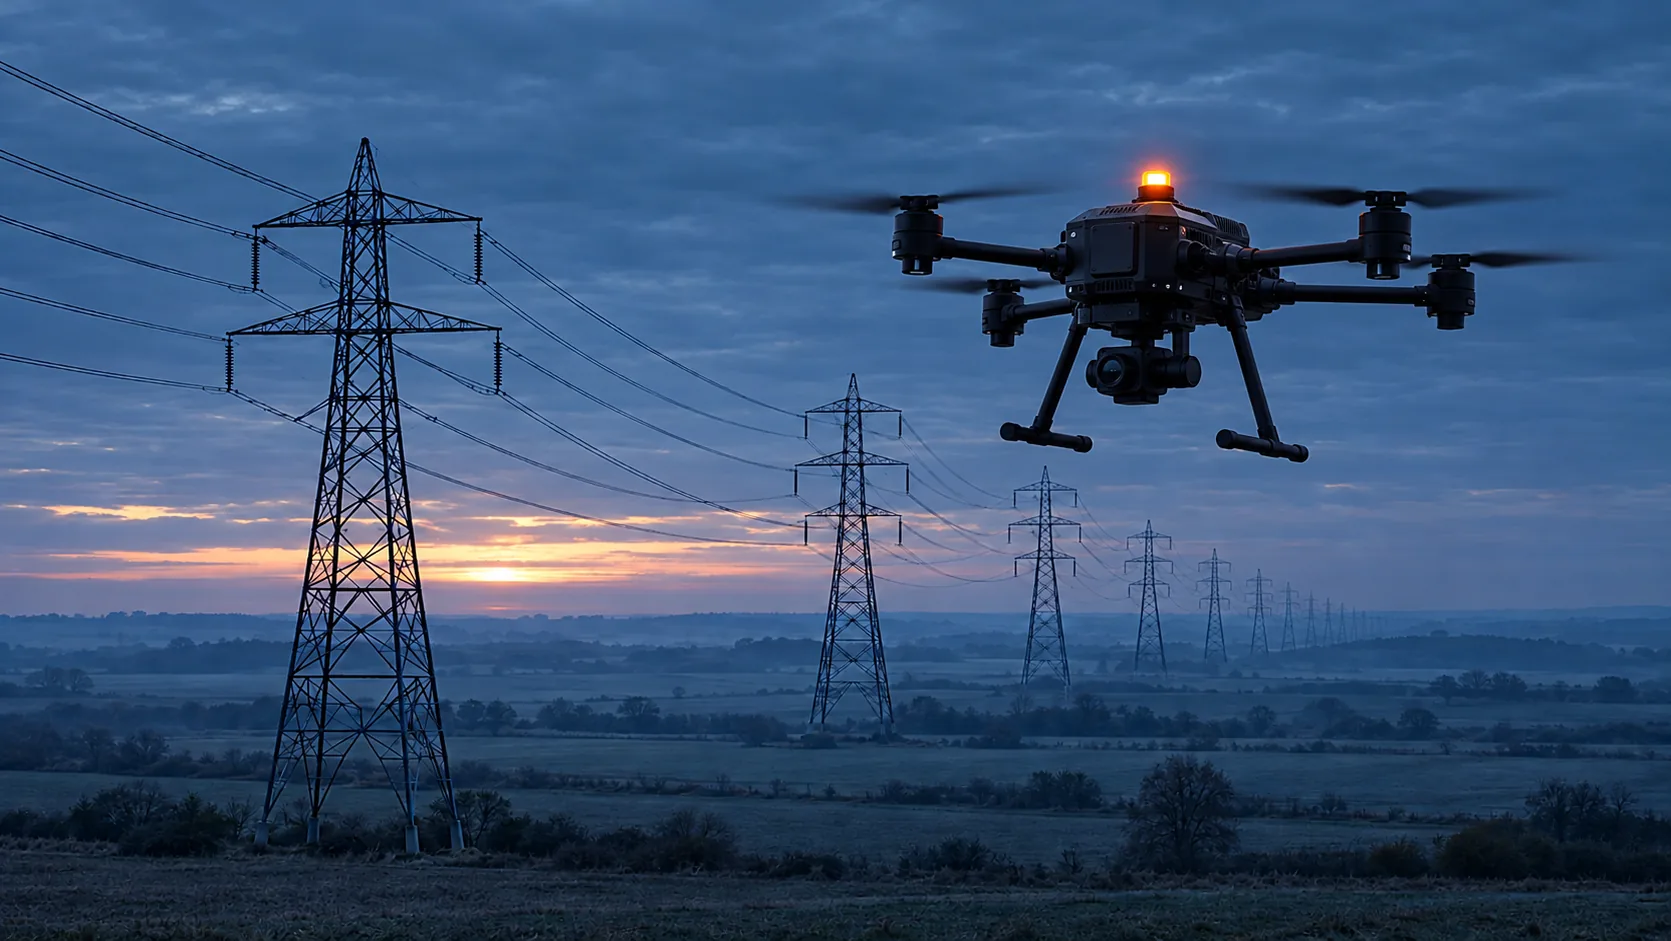 02Inspeção de infraestruturasDuas redes em simultâneo · Evidências após o voo · Controlo a partir de um centro
 03Fabricantes de dronesIntegração no seu próprio drone · Evidências após o voo
 04Defesa e resiliênciaDuas redes em simultâneo · Resiliência em falhas de rede · Integração no seu próprio drone
 05Logística e transporte médicoFrota a partir de um centro · Controlo a partir de um centro · Duas redes em simultâneo
 06Instalações industriais e portosFrota a partir de um centro · Controlo a partir de um centro · Evidências após o voo
 07Gestão de crises e proteção civilFrota a partir de um centro · Duas redes em simultâneo · Resiliência em falhas
 08Operadores móveisDuas redes em simultâneo · Evidências após o voo · Integração no seu próprio drone
 09Corredores e comboiosFrota a partir de um centro · Duas redes em simultâneo · Controlo a partir de um centro
 10Busca e salvamentoFrota a partir de um centro · Resiliência em falhas · Controlo a partir de um centro
 11Eventos públicosFrota a partir de um centro · Duas redes em simultâneo · Evidências após o voo
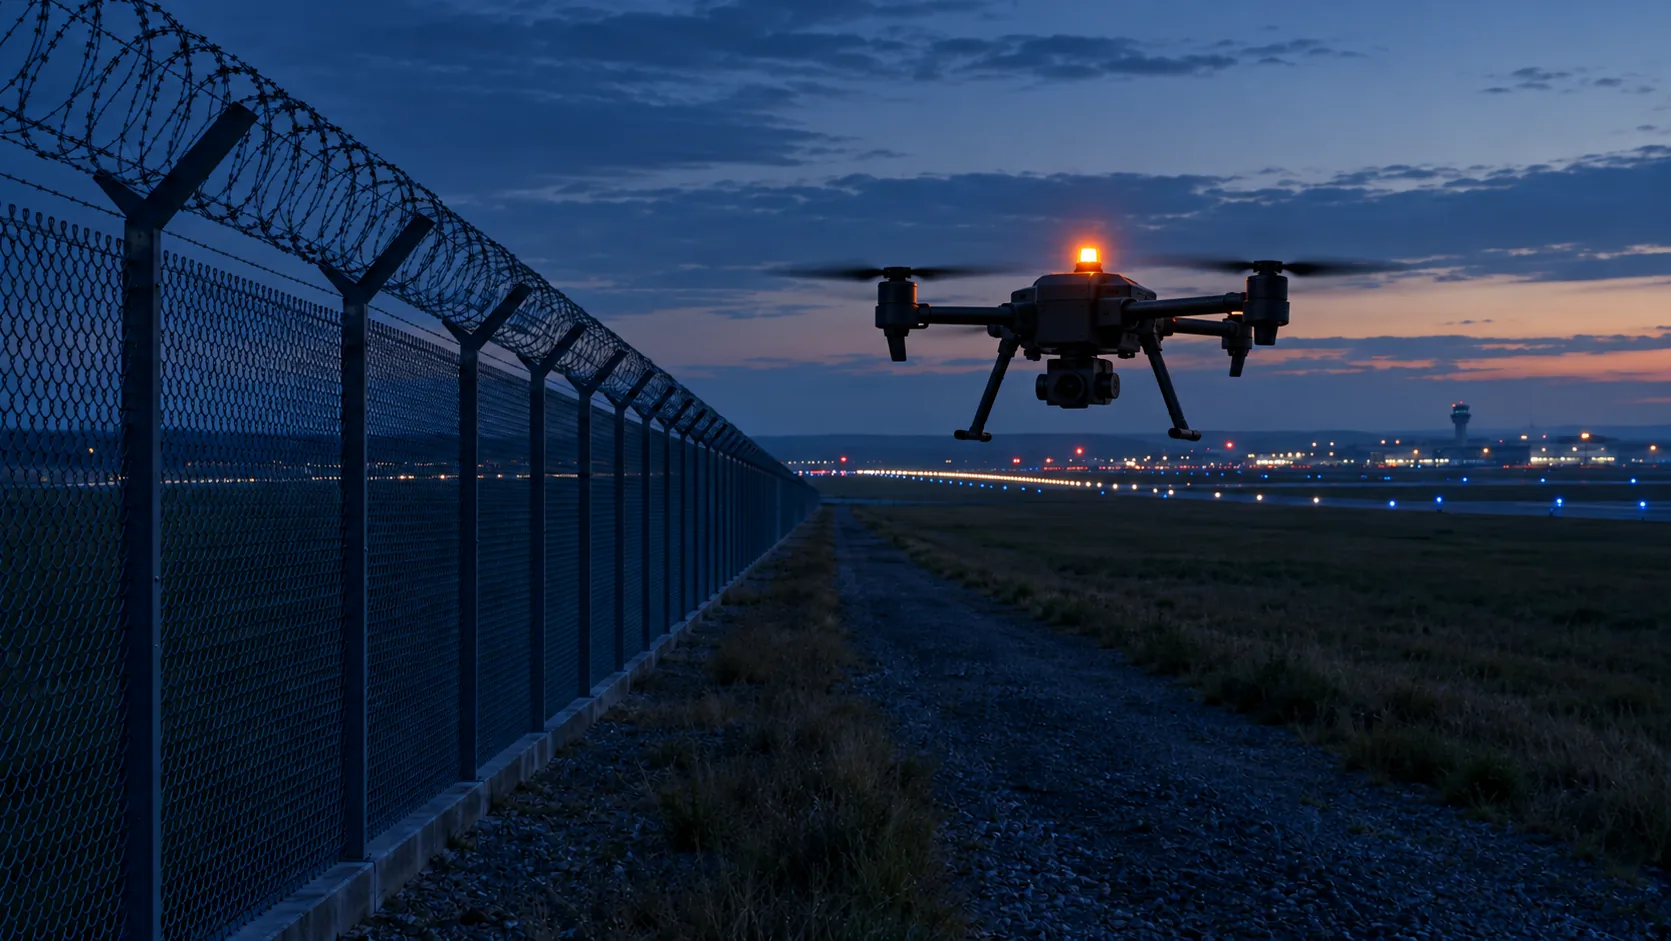 12Perímetros e aeroportosFrota a partir de um centro · Controlo a partir de um centro · Evidências após o voo
Conjunto recomendado. Cada piloto é configurado para a operação.
Base comum
As áreas diferem na velocidade, na rede e em quem observa a imagem. A base é a mesma em todo o lado: a imagem não deve fingir ser atual.
O ecrã mostra quantos milissegundos decorreram desde a exposição do fotograma. Não é uma estimativa, é um número do relógio do drone.
Válido, Frescura reduzida, Indisponível. Quando a imagem deixa de ser válida, é substituída por um ecrã neutro com o motivo. Comutação medida internamente em 2,72 ms.
Idade da imagem, estados, comutações de rede e comandos num único registo que pode ser verificado.
O Brain Duo envia cada fotograma através de dois operadores. Conta a cópia que chega primeiro e é válida.
Áreas de utilização
Duas redes em simultâneo · Evidências após o voo · Controlo a partir de um centro
SituaçãoAs unidades de drone como primeiro interveniente (DFR) descolam em direção a uma ocorrência antes de chegar uma patrulha. O operador de despacho decide com base na imagem e precisa de saber que vê o que está a acontecer neste momento.
O drone descola do telhado da estação, voa 3 km até ao incidente e o operador de despacho vê a idade da imagem no canto do painel. Se uma rede falhar, a imagem continua pela outra.
Duas redes em simultâneo · Evidências após o voo · Controlo a partir de um centro
SituaçãoVoos ao longo de linhas elétricas, oleodutos e gasodutos e linhas ferroviárias além do alcance visual, através de uma rede móvel comum. A cobertura à altitude de voo varia e a imagem tem de ser fiel mesmo no limite da célula.
O operador sobrevoa 20 km de linha. Após o voo, a Platform mostra os troços com frescura reduzida da imagem e prepara um pacote para auditoria.
Integração no seu próprio drone · Evidências após o voo
SituaçãoO fabricante dispõe de estrutura e software de voo próprios, mas desenvolver uma cadeia de imagem com idade comprovada demoraria anos.
O fabricante monta o Brain no seu drone, o AKIZU Verify mede a idade da imagem antes e depois da integração, e o resultado segue para o processo técnico.
Duas redes em simultâneo · Resiliência em falhas de rede · Integração no seu próprio drone
SituaçãoInterferências, redes congestionadas e necessidade de uma cadeia de abastecimento europeia. As decisões remotas devem assentar numa imagem com idade conhecida.
Uma unidade treina o controlo remoto e, após o exercício, avalia quantos comandos se basearam numa imagem antiga.
Frota a partir de um centro · Controlo a partir de um centro · Duas redes em simultâneo
SituaçãoTransporte de amostras, medicamentos e peças de substituição entre edifícios e localidades. Um piloto supervisiona vários voos a partir de um centro de operações, muitas vezes a dezenas de quilómetros do drone.
Um drone transporta amostras entre dois hospitais. O piloto no centro vê a idade da imagem e, com frescura reduzida, o drone abranda antes da aterragem.
Frota a partir de um centro · Controlo a partir de um centro · Evidências após o voo
SituaçãoPatrulhas e verificações em instalações extensas, vazias à noite e cheias de metal. A imagem segue para um centro de monitorização remota, que decide se deve intervir.
Perante um alarme no armazém, o drone descola da sua estação. O operador no centro vê a idade da imagem e, após a intervenção, o registo de voo fica disponível.
Frota a partir de um centro · Duas redes em simultâneo · Resiliência em falhas
SituaçãoInundações, incêndios e tempestades. As redes estão congestionadas ou danificadas e o gabinete de crise decide com base na imagem de locais a que ninguém consegue chegar.
Durante uma cheia, o drone mapeia o dique. Quando um operador falha, a imagem continua pelo outro e o estado-maior vê que continua válida.
Mais sobre esta solução: Gestão de crises e proteção civil →
Duas redes em simultâneo · Evidências após o voo · Integração no seu próprio drone
SituaçãoOs operadores querem vender conectividade para drones. Precisam de saber como a sua rede se comporta à altitude de voo e de a poder demonstrar aos clientes.
O operador voa um percurso com o Brain Duo, a Platform mostra a idade da imagem e o sinal por segmento e o resultado apoia um perfil aéreo do SIM.
Frota a partir de um centro · Duas redes em simultâneo · Controlo a partir de um centro
SituaçãoUm corredor policial, um comboio ou um corte temporário. Vários drones mantêm as entradas dos cruzamentos e um operador na viatura de comando ou no centro decide se uma entrada está livre.
Quatro drones mantêm as entradas à frente de um comboio. Quando um perde a imagem, o Direct mostra aí um ecrã neutro e o comando sabe que essa entrada não está confirmada.
Frota a partir de um centro · Resiliência em falhas · Controlo a partir de um centro
SituaçãoVários drones procuram em setores e um coordenador no centro compõe o quadro geral. Um setor vazio numa imagem antiga não prova que ninguém lá está.
O coordenador só marca um setor como pesquisado quando a imagem está Válido. Um setor com imagem congelada permanece em aberto.
Frota a partir de um centro · Duas redes em simultâneo · Evidências após o voo
SituaçãoUm concerto, uma maratona ou um estádio. Os drones mantêm setores do perímetro e a rede está congestionada pelos telemóveis dos visitantes. O centro decide com base numa imagem que tem de indicar a sua idade.
Perante um alarme no setor C, o operador vê a idade da imagem. Se a imagem não for válida, o setor não é tratado como verificado e é enviada uma patrulha.
Frota a partir de um centro · Controlo a partir de um centro · Evidências após o voo
SituaçãoUma vedação extensa, um aeroporto ou um local que uma única patrulha não consegue cobrir. Os drones ficam em estações ao longo do perímetro e o mais próximo voa quando há um alarme. O operador tem de saber o que vê agora.
Um sensor da vedação lança o drone a partir da estação 3. Enquanto a imagem for Válida, o operador decide sobre a resposta. Quando deixa de ser válida, o painel indica-o.
Cálculo interativo · ilustrativo
A mesma idade da imagem pesa de forma diferente ao observar um local e ao sobrevoá-lo. Altere a idade da imagem e veja quantos metros mais à frente está o drone em relação ao que a imagem mostra.
| Área | Manobra mais rápida | Velocidade | O drone está mais à frente em |
|---|---|---|---|
| Segurança públicaSeguimento de um veículo · 25 m/s | Seguimento de um veículo | 25 m/s | 2.19 m |
| Inspeção de infraestruturasTrânsito entre segmentos · 15 m/s | Trânsito entre segmentos | 15 m/s | 1.31 m |
| Fabricantes de dronesTrânsito rápido · 20 m/s | Trânsito rápido | 20 m/s | 1.75 m |
| Defesa e resiliênciaReposicionamento rápido · 28 m/s | Reposicionamento rápido | 28 m/s | 2.45 m |
| Logística e transporte médicoRegresso à base · 20 m/s | Regresso à base | 20 m/s | 1.75 m |
| Instalações industriais e portosVerificação de alarme · 14 m/s | Verificação de alarme | 14 m/s | 1.22 m |
| Gestão de crises e proteção civilDeslocação entre locais · 20 m/s | Deslocação entre locais | 20 m/s | 1.75 m |
| Operadores móveisTrânsito em corredor · 18 m/s | Trânsito em corredor | 18 m/s | 1.57 m |
| Corredores e comboiosDeslocação para o cruzamento seguinte · 14 m/s | Deslocação para o cruzamento seguinte | 14 m/s | 1.22 m |
| Busca e salvamentoDeslocação entre setores · 16 m/s | Deslocação entre setores | 16 m/s | 1.4 m |
| Eventos públicosTrânsito até um alarme · 15 m/s | Trânsito até um alarme | 15 m/s | 1.31 m |
| Perímetros e aeroportosVoo até um sensor · 16 m/s | Voo até um sensor | 16 m/s | 1.4 m |
As velocidades são exemplos de manobras típicas, não dados de operadores específicos. 87,4 ms é o p99 medido internamente por WiFi com um telemóvel como emissor, não num drone. 50 ms é o objetivo do LET-1, 140 ms o limite da 3GPP TS 22.125.
Porquê agora
A 3GPP admite 140 ms para vídeo no controlo BVLOS. O objetivo do AKIZU LET-1 é 50 ms.
Fonte: 3GPP TS 22.125 (EN)
A EASA introduziu a SORA 2.5 em setembro de 2025 e vários Estados já não aceitam a versão anterior. Os operadores precisam de evidências.
A Deutsche Telekom e a Nokia demonstraram um drone cuja prioridade na rede foi temporariamente aumentada à altitude de voo.
Fonte: Nokia
Em fevereiro de 2026, a UE publicou um plano de ação para a segurança em matéria de drones e de contra-drones.
Fonte: Comissão Europeia
Como trabalhamos em conjunto
Um voo conjunto no seu percurso com o sistema AKIZU e uma avaliação da idade da imagem.
Sobre o programa-pilotoMedimos qual é hoje a idade da imagem no seu drone e entregamos-lhe um relatório.
Escreva-nosOs exemplos de implementação são ilustrativos. A AKIZU está em desenvolvimento e não substitui uma autorização BVLOS.
Caminho até à implementação
As datas são um plano. Cada passo começa apenas depois de cumprida a etapa de desenvolvimento anterior.
Limites
Preferimos dizê-lo desde o início.
A AKIZU não pilota o drone. Mostra ao piloto em que imagem confiar e quando não confiar.
A AKIZU não substitui uma autorização BVLOS nem uma avaliação SORA. Pode fornecer evidências para as mesmas.
O núcleo não preenche nem prevê nada. A IA preditiva é apenas um estudo separado.
O objetivo é o Brain como unidade autónoma para drones de outros fabricantes. A primeira integração está prevista na plataforma VOXL 2 no Q1 2027. Para outro drone, verificamos primeiro as interfaces de câmara e de alimentação.
Não. O AKIZU Drone é uma aeronave de referência. O Brain, o SIM, a Platform e o Direct foram concebidos para funcionar também de forma independente.
Idade da imagem p99, tempo no estado Válido, mudanças de rede e um pacote de evidências por cada voo. Acordamos os objetivos previamente; o piloto confirma-os ou não.
Não. A AKIZU está em desenvolvimento. Os únicos resultados medidos internamente até agora provêm do protótipo através de WiFi, com um telemóvel como emissor.
Explorar
Doze áreas de solução e as secções que lhes estão associadas. Os casos de estudo são ilustrações, não implementações concluídas.
Pedir uma demo
Mostraremos o sistema em direto ou mediremos a idade da imagem no seu drone.