Запуск
Ближайшая станция.
Периметры и аэропорты
Один патруль не может охватить километры ограды. Дрон со станции оказывается у датчика раньше автомобиля. Оператор в центре принимает решение о реагировании и должен знать, что кадр действителен.
Потребности: Парк из одного центраУправление из центраДоказательства после полёта
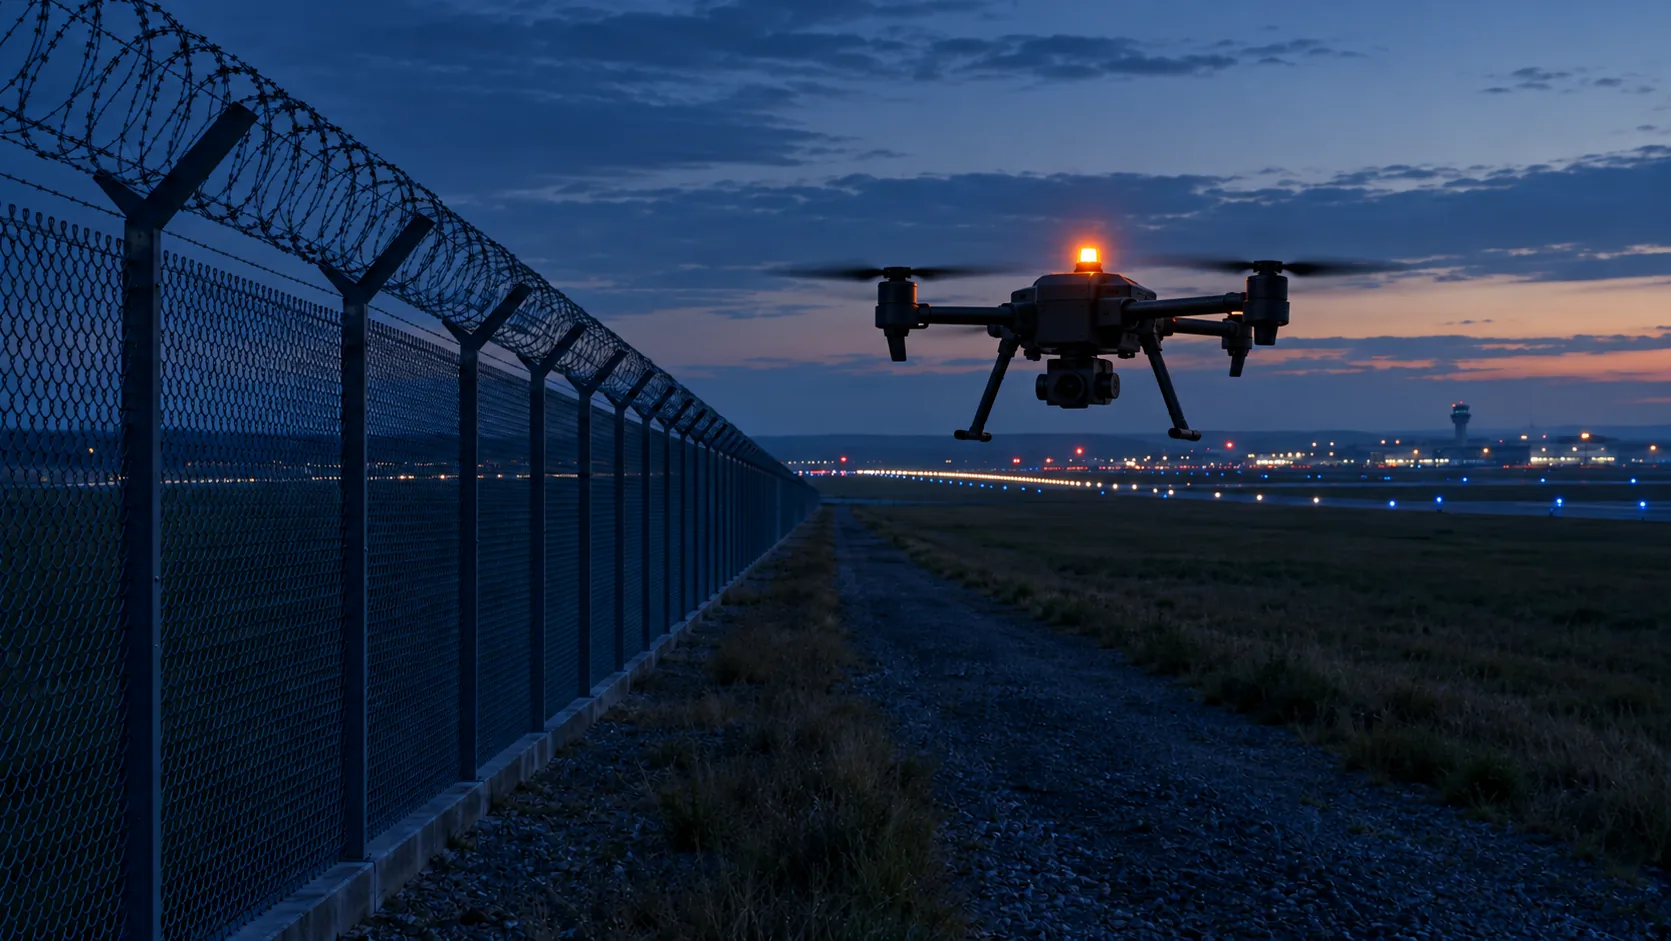
Иллюстративный пример
Это не клиент и не состоявшийся полёт. Это описание того, как выглядел бы этот участок, если бы изображение содержало свой возраст.
Протяжённый периметр, иллюстрация
Дроны ожидают на станциях. Датчик на ограде запускает ближайший. Оператор в центре принимает решение о реагировании, и ему нужно первое действительное изображение, а не последний кадр с ограды.
У ангаров сигнал пропадает. Участок остаётся непроверенным, пока изображение не соответствует цели. Полёт вблизи взлётной полосы в пример не входит. Для него потребовалось бы разрешение аэропорта.
После возвращения пакет относится к датчику и времени. Количество станций на сайте не является проектом для конкретного аэропорта.
Ближайшая станция.
Только Действителен.
Тревога не закрывается по старому кадру.
AKIZU не является диспетчерской вышкой и не разрешает полёты вблизи взлётной полосы.
Для графика требуется JavaScript.
График получен моделированием. Измените замедление и посмотрите, когда пример перестаёт укладываться в цель 50 ms. Цель не является измеренным результатом.
Схема развёртывания
Схема выполнена не в масштабе и не является проектом для конкретного объекта. Она показывает, где находится дрон, какие две сети передают кадр и где принимается решение.
Красные и синие маяки: полиция, государственные службы, военные при обучении. Оранжевые: все остальные. Мигание есть только на экране. Схема, проектное решение. Список рядом поясняет обозначения на рисунке. Маяк — полезная нагрузка другого производителя, а не продукт AKIZU.
Конкретный случай
Тот же иллюстративный пример, расписанный по времени. Время приведено для примера. Это не запись состоявшегося полёта.
Иллюстрация, а не запись реального применения. N
Варианты применения
Каждая строка — отдельное применение. В столбце «Компоненты» указано, какие части AKIZU были бы задействованы. Статус N — проект, C — цель, U — неизвестно.
| Применение | Кто использует | Что поставляет AKIZU | Компоненты | Статус |
|---|---|---|---|---|
| Ограда аэропорта вдали от взлётной полосы | Охрана аэропорта | Первое действительное изображение у датчика | Brain, SIM, Platform, Direct | N |
| Электростанция или подстанция | Оператор | Тревога, привязанная к датчику | Brain, Platform | N |
| Тюрьма или склад | Владелец объекта | Без закрытия тревоги по старому кадру | Brain, Direct | N |
| Регулярный обход ограды | Охрана объекта | Участки, где изображение пропадает | Platform | N |
| Полёт вблизи взлётной полосы | — | Требуется разрешение аэропорта, в пример не входит | — | U |
Ни одно из этих применений сегодня не внедрено. Строка не является предложением и не является разрешением на полёты.
01
Без станций и ротации участки остаются без изображения.
В аэропорту и на промышленном объекте связь прерывается на коротких участках.
Оператор не видит, замерло ли изображение, до того как принимает решение.
Полёт вблизи взлётно-посадочной полосы не является обычной операцией, и AKIZU его не разрешает.
Одна и та же ситуация, разная информация на экране. Предлагаемое поведение, подлежит проверке в пилотной программе.
| Ситуация | Без AKIZU | С AKIZU |
|---|---|---|
| Изображение запаздывает | Изображение выглядит как живое; пилот не знает его возраста. | Возраст кадра отображается на экране, статус меняется на «Сниженная актуальность». N |
| Несколько дронов, одна команда | Оператор не знает, какое изображение актуально. | У каждого дрона свой возраст изображения и статус. Устаревшее изображение не считается подтверждением. N |
| Пилот находится в центре, далеко от дрона | Задержка меняется, а пилот этого не видит. | Контроль крайнего срока предупреждает, если команда приходит с опозданием. N |
| Нужно объяснить, что произошло | Видео без момента экспозиции и без команд. | Пакет доказательств с возрастом изображения, состояниями и командами. N |
02
Схема иллюстративная. AKIZU находится в разработке.
03
На сколько метров дальше находится дрон, чем показывает изображение. Выберите сценарий или задайте скорость и возраст изображения.
Для интерактивного расчёта требуется JavaScript.
Скорости в сценариях — примеры. 87,4 ms — это p99, измеренное внутри компании по WiFi с телефоном в качестве передатчика, а не на дроне.
04
| Требование | Как отвечает AKIZU | Статус |
|---|---|---|
| Ближайший к тревоге дрон | Platform показывает станцию и возраст изображения после запуска | N |
| Сигнал у ограждения и в залах | Две сети, переключение фиксируется в журнале | N |
| Полёт вблизи взлётно-посадочной полосы | Только с разрешения аэропорта и органа власти. AKIZU его не выдаёт | N |
| Работа ночной камеры | Зависит от дрона; AKIZU это не проверяла | U |
05
Принимает решение о реагировании только по действительному изображению.
Видит участки, где изображение неоднократно теряет актуальность.
Имеет пакет доказательств на каждую тревогу.
06
07
EASA поддерживает правила для беспилотных систем. Близость к взлётно-посадочной полосе относится к компетенции аэропорта и органа власти, а не поставщика изображения.
Источник: EASA
В сентябре 2025 года Aker Solutions получила европейскую сертификацию для инспекций объектов за пределами прямой видимости. Это не сертификация AKIZU.
Источник: Smart Maritime Network
Сетевая задержка — лишь часть пути. Возраст изображения — это время от экспозиции кадра на дроне до его показа оператору. VERA добавляет к каждому кадру момент экспозиции, а станция проверяет его перед показом.
Решение AKIZU построено на LTE и 5G. По данным производителя, базовая платформа Starling 2 Max поддерживает также Wi-Fi и Microhard. Наше внутреннее измерение выполнено по WiFi.
Нет. Полёты BVLOS требуют разрешения в специальной категории на основе оценки рисков SORA 2.5. AKIZU Platform должна давать оператору запись о возрасте изображения как доказательство для этой оценки.
Сама по себе нет. Полёт вблизи аэропорта требует разрешения аэропорта и органа власти. AKIZU предоставляет возраст изображения, если полёт разрешён.
Это зависит от длины ограждения и от пилотной программы. На сайте приведены только примеры, а не проект для конкретного аэропорта.
09
Три состояния изображения в этой сфере. Предлагаемое поведение, подлежит проверке в ходе пилотной программы.
Оператор может принять решение о реагировании.
Участок остаётся непроверенным, пока изображение не уложится в крайний срок.
Тревога не закрывается по последнему кадру ограждения.
10
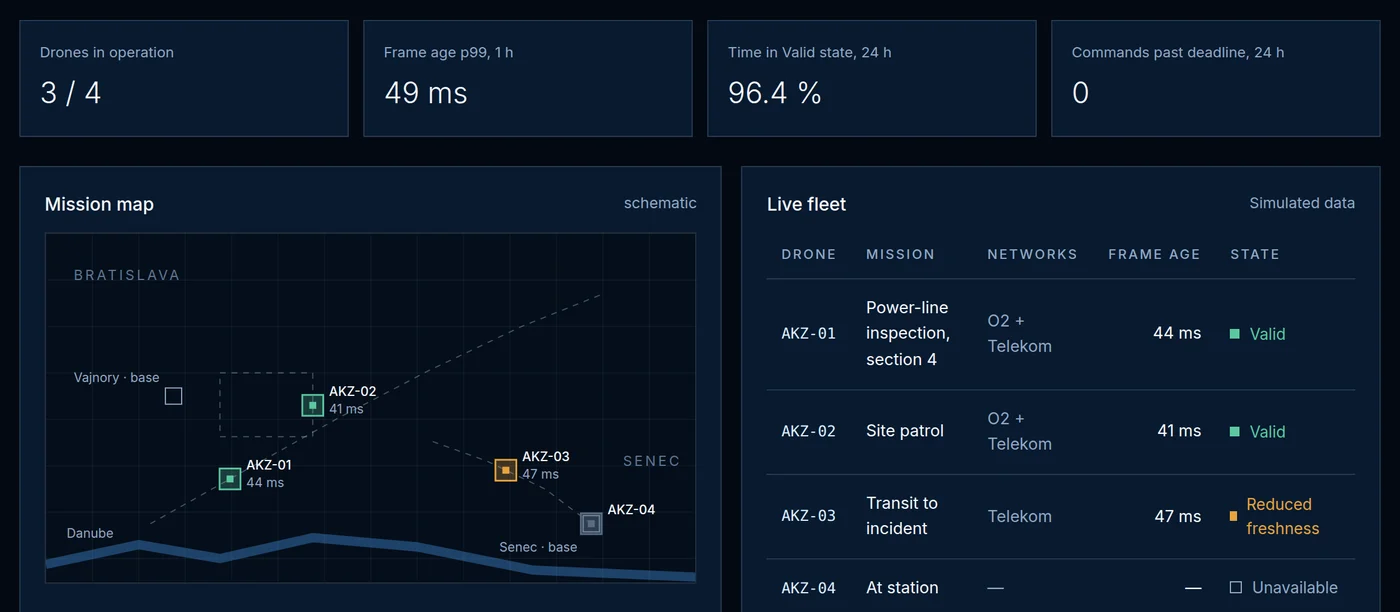
Иллюстративная схема. Количество дронов и станций приведено для примера и не является предложением.
Вдоль ограждения
Каждая покрывает свой участок. Пример, а не проект аэропорта.
Ближайшая станция
Летит к датчику. Возраст отсчитывается от запуска.
Мониторинг
Видит, какой участок сейчас действителен.
11
Время приведено для примера. Оно показывает, когда решает возраст изображения.
12
AKIZU не управляет движением на взлётно-посадочной полосе и не общается с экипажами воздушных судов.
Мы не поставляем датчики и ограждения.
Это решают аэропорт и компетентный орган.
Пилотная программа в этой сфере
Мы ищем первых партнёров. Заявка для этой сферы заполнена заранее.
Другие сферы
Примеры применения иллюстративны. AKIZU находится в разработке и не заменяет разрешение на BVLOS.
На графике
Сколько метров пролетает дрон, прежде чем оператор увидит кадр. Скорость — типичный пример для этой сферы; вы можете её изменить.
Регулирование
Специальная категория. Повторяющиеся маршруты подходят для LUC.
Применяется Регламент (ЕС) 2019/947. В Словакии Транспортное управление выдаёт разрешения специальной категории и с 1 мая 2026 года принимает только оценки SORA 2.5.
O Типовой путь к разрешению на полёт. Он зависит от конкретного полёта; решение принимает орган власти.
Пилот
Метрики для пилотного полёта. Все они — план (P); значения фиксируются только по результатам измерений.
| Метрика | Как рассчитывается | Цель |
|---|---|---|
| Возраст изображения p99 | По моменту экспозиции и времени отображения каждого кадра | ≤ 50 ms (C) |
| Доля состояния «Действителен» | Время, когда изображение действительно, делённое на время полёта | ≥ 95 % (C) |
| Перерывы изображения | Количество и длительность промежутков без действительного кадра | фиксировать все |
| Переключения сети | Как часто выигрывала вторая сеть | фиксировать все |
| Переключение на нейтральный экран | Время от пропущенного крайнего срока до нейтрального экрана | ≤ 2,72 ms (Z, сегодня) |
| Команда и кадр | Доля команд, содержащих номер увиденного кадра | 100 % (N) |
P C Z
Подготовка
Эти вопросы мы задаём в первой беседе.
Подробнее
Число станций на сайте не является проектом аэропорта.
Запуск ближайшего дрона датчиком приведён лишь для иллюстрации. Полёт вблизи взлётно-посадочной полосы в пример не входит. Для него потребовалось бы разрешение аэропорта.
Тревога не закрывается по устаревшему кадру ограждения. Мы не диспетчерская вышка.
Обзор
Двенадцать областей решений и относящиеся к ним разделы. Примеры применения — иллюстрации, а не завершённые внедрения.