La latencia tiene un límite numérico
3GPP permite 140 ms para el vídeo en el control BVLOS. El objetivo de AKIZU LET-1 es de 50 ms.
Fuente: 3GPP TS 22.125 (EN)
Soluciones
Más allá de la línea de visión, el operador no ve dónde está el dron, sino dónde estaba. AKIZU hace visible esa diferencia y la registra. Doce áreas, incluidas las flotas que cubren intersecciones, sectores y perímetros.
12 áreas
 01Seguridad públicaDos redes a la vez · Evidencias tras el vuelo · Control desde un centro
 02Inspección de infraestructurasDos redes a la vez · Evidencias tras el vuelo · Control desde un centro
 03Fabricantes de dronesIntegración en su propio dron · Evidencias tras el vuelo
 04Defensa y resilienciaDos redes a la vez · Resiliencia ante interrupciones · Integración en su propio dron
 05Logística y transporte médicoFlota desde un centro · Control desde un centro · Dos redes a la vez
 06Instalaciones industriales y puertosFlota desde un centro · Control desde un centro · Evidencias tras el vuelo
 07Gestión de crisis y protección civilFlota desde un centro · Dos redes a la vez · Resiliencia ante caídas
 08Operadores móvilesDos redes a la vez · Evidencias tras el vuelo · Integración en su propio dron
 09Corredores y convoyesFlota desde un centro · Dos redes a la vez · Control desde un centro
 10Búsqueda y rescateFlota desde un centro · Resiliencia ante caídas · Control desde un centro
 11Eventos públicosFlota desde un centro · Dos redes a la vez · Evidencias tras el vuelo
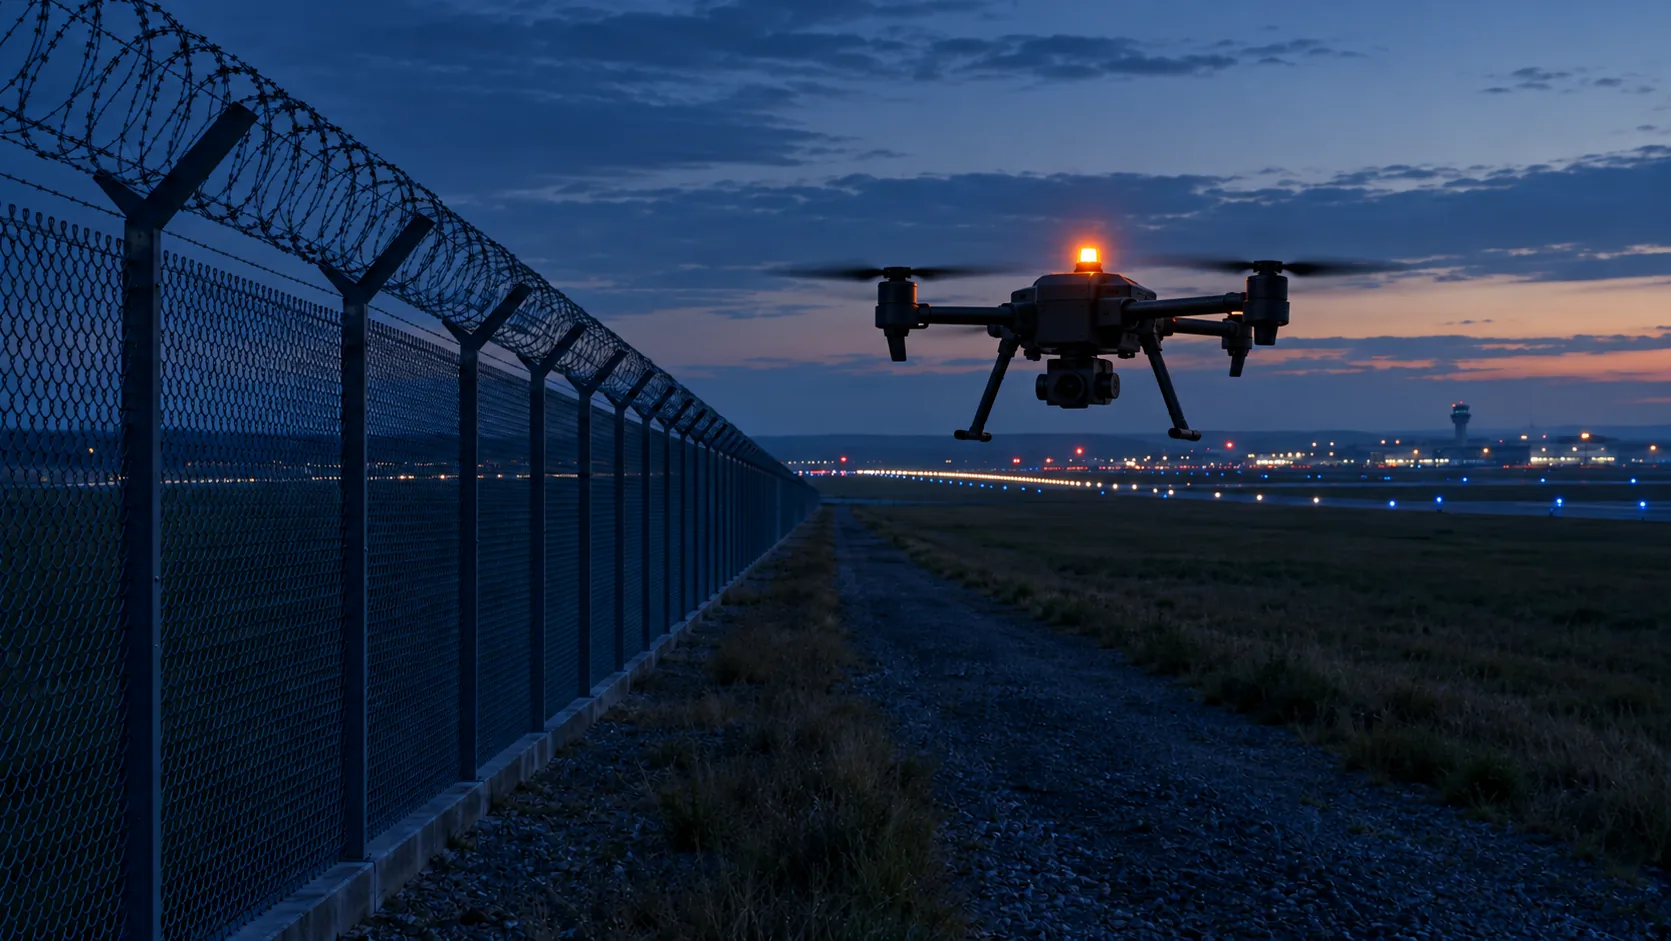 12Perímetros y aeropuertosFlota desde un centro · Control desde un centro · Evidencias tras el vuelo
Conjunto recomendado. Cada piloto se configura para la operación.
Terreno común
Los ámbitos difieren en velocidad, red y en quién observa la imagen. La base es la misma en todos: la imagen no debe fingir ser actual.
La pantalla muestra cuántos milisegundos han transcurrido desde que se expuso el fotograma. No es una estimación, es un número del reloj del dron.
Válido, Frescura reducida, No disponible. Cuando la imagen deja de ser válida, la sustituye una pantalla neutra con el motivo. Conmutación medida internamente en 2,72 ms.
Edad de la imagen, estados, conmutaciones de red y comandos en un único registro verificable.
Brain Duo envía cada fotograma a través de dos operadores. Cuenta la copia que llega primero y es válida.
Ámbitos de uso
Dos redes a la vez · Evidencias tras el vuelo · Control desde un centro
SituaciónLas unidades de dron como primer intervinente (DFR) despegan hacia un incidente antes de que llegue una patrulla. El operador de despacho decide a partir de la imagen y necesita saber que ve lo que ocurre ahora mismo.
El dron despega desde el tejado de la estación, vuela 3 km hasta el incidente y el operador de despacho ve la edad de la imagen en la esquina del panel. Si una red se cae, la imagen continúa por la otra.
Dos redes a la vez · Evidencias tras el vuelo · Control desde un centro
SituaciónVuelos a lo largo de líneas eléctricas, oleoductos y vías férreas más allá de la línea de visión directa, sobre una red móvil ordinaria. La cobertura a la altitud de vuelo cambia y la imagen debe ser veraz incluso en el borde de la celda.
El operador vuela 20 km de línea. Tras el vuelo, Platform muestra los tramos con frescura de imagen reducida y prepara un paquete para la auditoría.
Integración en su propio dron · Evidencias tras el vuelo
SituaciónEl fabricante dispone de su propia célula y software de vuelo, pero construir una cadena de imagen con edad demostrada llevaría años.
El fabricante monta Brain en su dron, AKIZU Verify mide la edad de la imagen antes y después de la integración, y el resultado se incorpora al expediente técnico.
Dos redes a la vez · Resiliencia ante interrupciones · Integración en su propio dron
SituaciónInterferencias, redes congestionadas y necesidad de una cadena de suministro europea. Las decisiones remotas deben basarse en una imagen de edad conocida.
Una unidad entrena el control remoto y, tras el ejercicio, evalúa cuántas órdenes se basaron en una imagen antigua.
Flota desde un centro · Control desde un centro · Dos redes a la vez
SituaciónTransporte de muestras, medicamentos y recambios entre edificios y ciudades. Un piloto supervisa varios vuelos desde un centro de operaciones, a menudo a decenas de kilómetros del dron.
Un dron transporta muestras entre dos hospitales. El piloto en el centro ve la edad de la imagen y, con frescura reducida, el dron reduce la velocidad antes de aterrizar.
Flota desde un centro · Control desde un centro · Evidencias tras el vuelo
SituaciónPatrullas y controles en instalaciones grandes, vacías por la noche y llenas de metal. La imagen llega a un centro de monitorización remota, que decide si intervenir.
Ante una alarma en un almacén, el dron despega desde su estación. El operador en el centro ve la edad de la imagen y, tras la intervención, dispone del registro de vuelo.
Más sobre esta solución: Instalaciones industriales y puertos →
Flota desde un centro · Dos redes a la vez · Resiliencia ante caídas
SituaciónInundaciones, incendios y tormentas. Las redes están congestionadas o dañadas y el gabinete de crisis decide a partir de la imagen desde lugares a los que nadie puede llegar.
Durante una inundación, el dron cartografía el dique. Cuando falla un operador, la imagen continúa por el otro y el gabinete ve que sigue siendo válida.
Más sobre esta solución: Gestión de crisis y protección civil →
Dos redes a la vez · Evidencias tras el vuelo · Integración en su propio dron
SituaciónLos operadores quieren vender conectividad para drones. Necesitan saber cómo se comporta su red a la altitud de vuelo y cómo demostrarlo a sus clientes.
El operador vuela una ruta con Brain Duo, Platform muestra la edad de la imagen y la señal por tramo, y el resultado respalda un perfil aéreo de SIM.
Flota desde un centro · Dos redes a la vez · Control desde un centro
SituaciónUn corredor policial, un convoy o un cierre temporal. Varios drones cubren los accesos a las intersecciones y un operador, en el vehículo de mando o en el centro, decide si un acceso está despejado.
Cuatro drones cubren los accesos por delante de un convoy. Cuando uno pierde la imagen, Direct muestra allí una pantalla neutra y el mando sabe que ese acceso no está confirmado.
Más información sobre esta solución: Corredores y convoyes →
Flota desde un centro · Resiliencia ante caídas · Control desde un centro
SituaciónVarios drones rastrean sectores y un coordinador en el centro reúne el panorama. Un sector vacío en una imagen antigua no es prueba de que no haya nadie.
El coordinador marca un sector como rastreado solo cuando la imagen es Válido. Un sector con una imagen congelada permanece abierto.
Flota desde un centro · Dos redes a la vez · Evidencias tras el vuelo
SituaciónUn concierto, un maratón o un estadio. Los drones cubren sectores del perímetro y la red está saturada por los teléfonos de los asistentes. El centro decide a partir de una imagen que debe indicar su antigüedad.
Ante una alarma en el sector C, el operador ve la edad de la imagen. Si la imagen no es válida, el sector no se considera comprobado y se envía una patrulla.
Flota desde un centro · Control desde un centro · Evidencias tras el vuelo
SituaciónUn vallado largo, un aeropuerto o un recinto que una sola patrulla no puede cubrir. Los drones esperan en estaciones a lo largo del perímetro y el más cercano despega ante una alarma. El operador debe saber que ve el presente.
Un sensor del vallado lanza el dron desde la estación 3. Mientras la imagen es Válida, el operador decide la respuesta. Cuando deja de ser válida, el panel lo indica.
Cálculo interactivo · ilustrativo
La misma edad de la imagen pesa de forma distinta al observar un emplazamiento y al sobrevolarlo. Modifique la edad de la imagen y compruebe cuántos metros más lejos está el dron de lo que muestra la imagen.
| Sector | Maniobra más rápida | Velocidad | El dron está más lejos en |
|---|---|---|---|
| Seguridad públicaSeguimiento de un vehículo · 25 m/s | Seguimiento de un vehículo | 25 m/s | 2.19 m |
| Inspección de infraestructurasTránsito entre segmentos · 15 m/s | Tránsito entre segmentos | 15 m/s | 1.31 m |
| Fabricantes de dronesTránsito rápido · 20 m/s | Tránsito rápido | 20 m/s | 1.75 m |
| Defensa y resilienciaReubicación rápida · 28 m/s | Reubicación rápida | 28 m/s | 2.45 m |
| Logística y transporte médicoRegreso a base · 20 m/s | Regreso a la base | 20 m/s | 1.75 m |
| Instalaciones industriales y puertosVerificación de alarma · 14 m/s | Verificación de alarma | 14 m/s | 1.22 m |
| Gestión de crisis y protección civilDesplazamiento entre emplazamientos · 20 m/s | Desplazamiento entre emplazamientos | 20 m/s | 1.75 m |
| Operadores móvilesTránsito por corredor · 18 m/s | Tránsito por corredor | 18 m/s | 1.57 m |
| Corredores y convoyesDesplazamiento a la siguiente intersección · 14 m/s | Desplazamiento a la siguiente intersección | 14 m/s | 1.22 m |
| Búsqueda y rescateDesplazamiento entre sectores · 16 m/s | Desplazamiento entre sectores | 16 m/s | 1.4 m |
| Eventos públicosTránsito hacia una alarma · 15 m/s | Tránsito hacia una alarma | 15 m/s | 1.31 m |
| Perímetros y aeropuertosVuelo hacia un sensor · 16 m/s | Vuelo hacia un sensor | 16 m/s | 1.4 m |
Las velocidades son ejemplos de maniobras típicas, no datos de operadores concretos. 87,4 ms es el p99 medido internamente por WiFi con un teléfono como transmisor, no en un dron. 50 ms es el objetivo de LET-1, 140 ms el límite de 3GPP TS 22.125.
Por qué ahora
3GPP permite 140 ms para el vídeo en el control BVLOS. El objetivo de AKIZU LET-1 es de 50 ms.
Fuente: 3GPP TS 22.125 (EN)
EASA introdujo SORA 2.5 en septiembre de 2025 y varios Estados ya no aceptan la versión anterior. Los operadores necesitan evidencias.
Deutsche Telekom y Nokia demostraron un dron cuya prioridad en la red se elevó temporalmente a la altitud de vuelo.
Fuente: Nokia
En febrero de 2026 la UE publicó un plan de acción sobre la seguridad frente a drones y contra drones.
Fuente: Comisión Europea
Cómo trabajamos juntos
Un vuelo conjunto en su ruta con el sistema AKIZU y una evaluación de la edad de la imagen.
Sobre el pilotoMedimos qué edad tiene hoy la imagen de su dron y le entregamos un informe.
EscríbanosLos ejemplos de despliegue son ilustrativos. AKIZU está en desarrollo y no sustituye una autorización BVLOS.
Camino hacia el despliegue
Las fechas son un plan. Cada paso comienza solo después de cumplirse el hito de desarrollo anterior.
Límites
Preferimos decirlo desde el principio.
AKIZU no pilota el dron. Muestra al piloto en qué imagen puede confiar y cuándo no.
AKIZU no sustituye una autorización BVLOS ni una evaluación SORA. Puede aportar evidencias para ellas.
El núcleo no rellena ni predice nada. La IA predictiva es solo un estudio aparte.
El objetivo es Brain como unidad independiente para drones de otros fabricantes. La primera integración está prevista en la plataforma VOXL 2 en Q1 2027. Para otro dron comprobamos primero las interfaces de cámara y de alimentación.
No. AKIZU Drone es una aeronave de referencia. Brain, SIM, Platform y Direct están diseñados para funcionar también por separado.
Edad de la imagen p99, tiempo en el estado Válido, cambios de red y un paquete de evidencias por cada vuelo. Acordamos los objetivos de antemano; el programa piloto los confirma o no.
No. AKIZU está en desarrollo. Los únicos resultados medidos internamente hasta ahora proceden del prototipo por WiFi con un teléfono como transmisor.
Explorar
Doce áreas de solución y las secciones que les corresponden. Los casos de estudio son ilustraciones, no despliegues completados.
Solicitar una demo
Le mostraremos el sistema en directo o mediremos la edad de la imagen en su dron.